Publié (e) le 22/10/2026
Actionneur harmonique à grand alésage pour les articulations de taille des robots humanoïdes : guide pratique de sélection
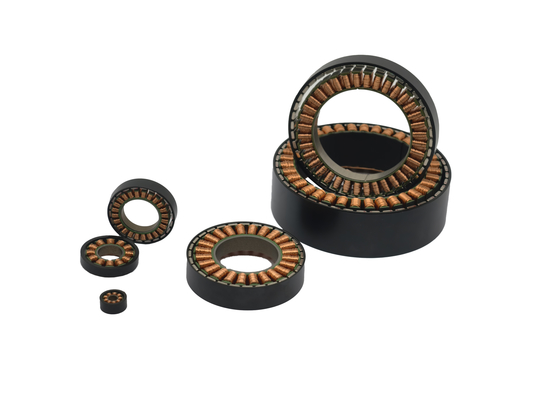
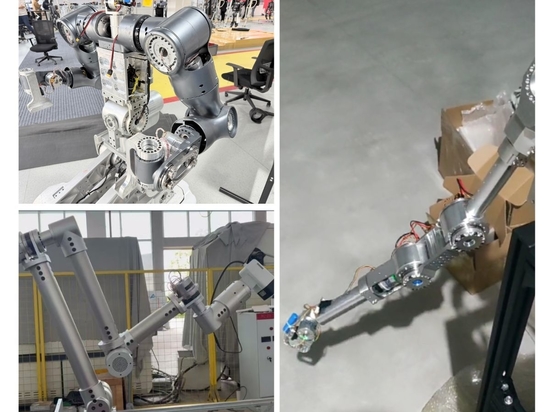
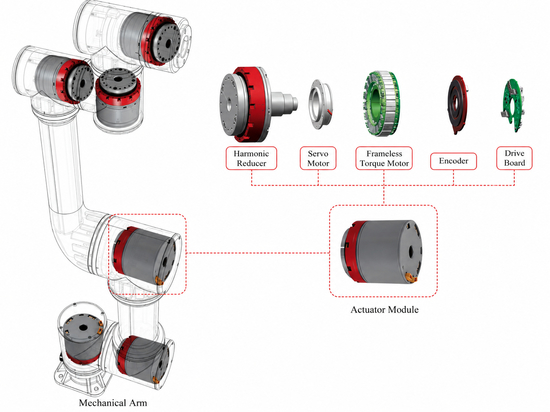
Le choix d’un actionneur harmonique à grand alésage pour l’articulation de taille d’un robot humanoïde nécessite une approche globale du système, conciliant intégration structurelle, performances dynamiques et fiabilité à long terme. Un actionneur adapté doit offrir un espace creux suffisant pour le passage interne des câbles et le câblage des capteurs, tout en garantiss...