#Tendances produits
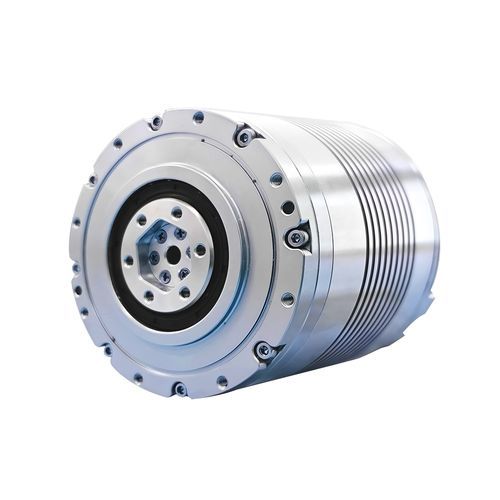
Réglage PID du Harmonic Joint Actuator HPJM : comment réduire les vibrations de positionnement
Un guide pratique du réglage PID du HPJM pour réduire les vibrations de positionnement.
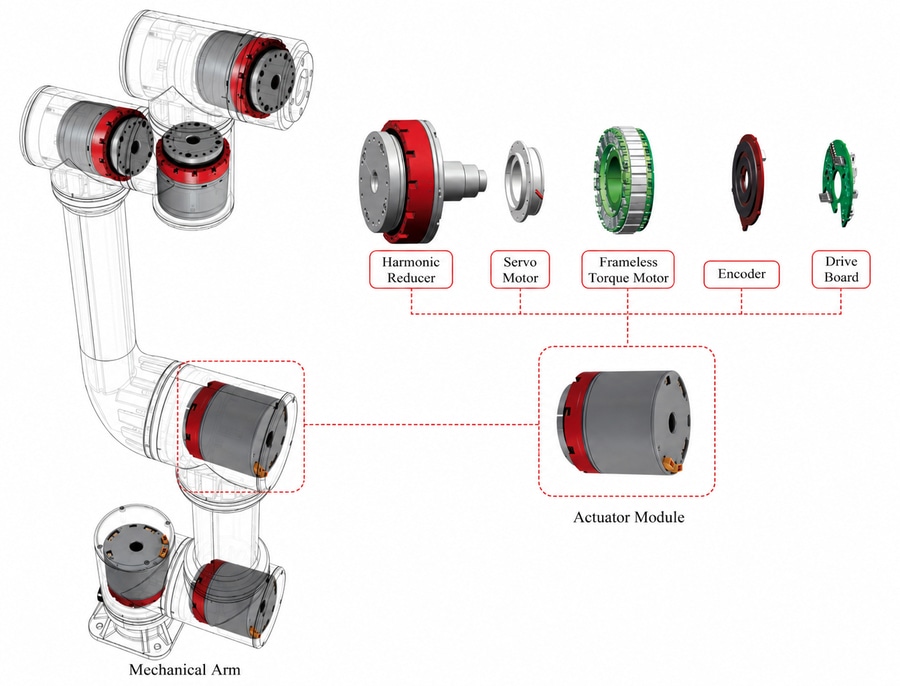
Les vibrations de positionnement d’un joint de robot peuvent être causées par des paramètres PID mal adaptés, les conditions de charge, les caractéristiques mécaniques ou les performances du système de retour. Cet article présente la structure de commande PID en cascade du Harmonic Joint Actuator HPJM ainsi que le rôle des paramètres P/I de la boucle de vitesse et des paramètres P/D de la boucle de position. Il propose ensuite une procédure pratique de réglage couvrant les vérifications mécaniques, l’ajustement des paramètres, les tests de mouvement et l’enregistrement des paramètres. L’article présente également le réglage PID via CAN, CANopen, EtherCAT et le logiciel Magic, afin d’aider les ingénieurs à adapter le HPJM à différentes applications robotiques tout en équilibrant précision de positionnement, vitesse de réponse et stabilité du mouvement.