Publié (e) le 14/09/2026
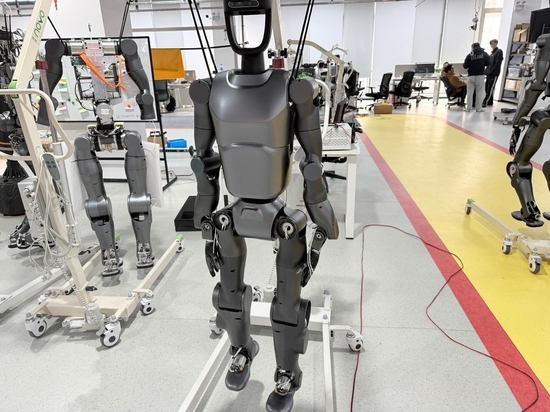
La conception d’un moteur d’articulation pour robot humanoïde doit privilégier une optimisation au niveau système, adaptée à chaque articulation, en équilibrant la densité de couple, la précision, la vitesse, la réversibilité, les performances thermi
Un moteur d’articulation humanoïde haute performance est bien plus qu’un moteur électrique puissant : il constitue un système de mouvement complet intégrant le moteur, le réducteur, l’encodeur, le variateur, le frein, les capteurs, les roulements et le carter. Les articulations de la hanche, du genou, de l’épaule, du poignet et des doigts répondant à des exigences différ...