Ajouter à mes favoris
Voir la traduction automatique
Ceci est une traduction automatique. Pour voir le texte original en anglais
cliquez ici
#Tendances produits
{{{sourceTextContent.title}}}
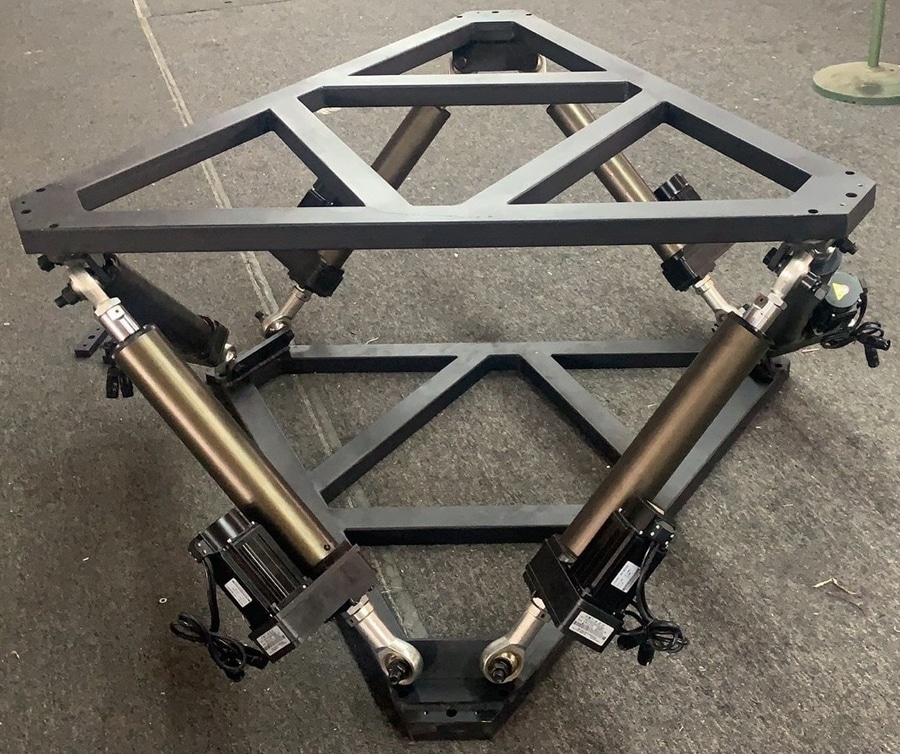
Plateforme de mouvement à 6 degrés de liberté d'une charge utile de 1 500 kg, châssis de 2 m × 2 m pour simulateur de camion
{{{sourceTextContent.subTitle}}}
Communication de données en temps réel (UDP)
{{{sourceTextContent.description}}}
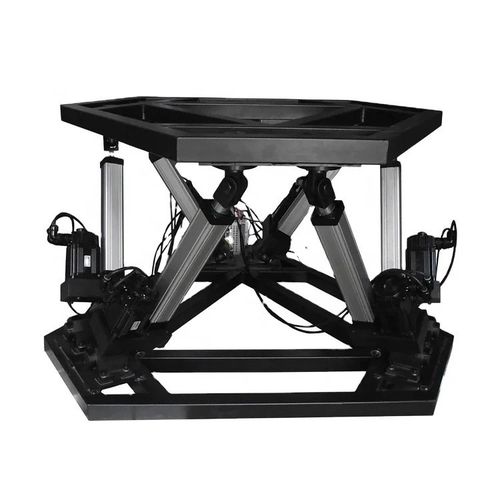
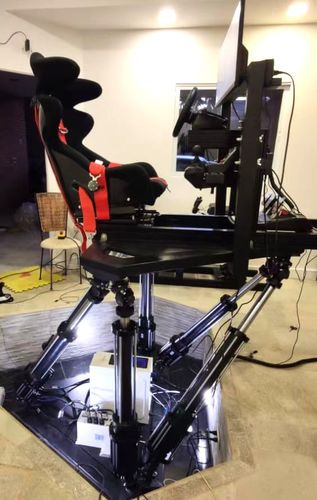
Notre client a développé un jeu à l'aide de Unity 3D. Il avait donc besoin d'une plateforme de mouvement à 6 degrés de liberté (6DOF) d'une capacité de charge de 1,5 tonne pour un simulateur de camion.
Nous avons conçu un châssis de plateforme de 2 m × 2 m et fabriqué l'armoire électrique avec un panneau de commande à API pour notre client.
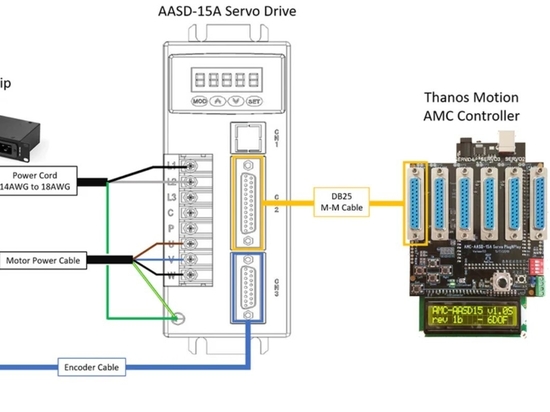
Nous utilisons le logiciel de configuration allemand CODESYS et le protocole EtherCAT pour la communication réseau. Ce protocole offre une réponse de transmission rapide et convient à des applications telles que la simulation de conduite automobile et la simulation de vol.
I. Mécanique – Structure
- Plate-forme de mouvement à 6 degrés de liberté (6DOF) d'une charge utile de 1,5 tonne (châssis de 2 m × 2 m)
- Articulations sphériques (joints universels/articulations de Hooker)
- Conception géométrique hexapode (coordonnées à 6 points)
- Châssis de base renforcé (pour une rigidité suffisante)
- Supports de montage des actionneurs
- Boulons et goupilles de connexion à haute résistance
II. Contrôle du mouvement
- Contrôleur de mouvement dédié
- Synchronisation des servomoteurs sur 6 axes (synchronisation multiaxiale)
- Algorithmes de planification de trajectoire/d’interpolation
- Limites de course logicielles (limites définies par logiciel)
III. Logiciel et communication
- Communication de données en temps réel (UDP)
- Pilotes de communication EtherCAT pour les servomoteurs
IV. Capteurs et rétroaction
- Codeurs de rétroaction (si la précision n'est pas déjà suffisante)
- Interrupteurs de fin de course
V. Système électrique
- Armoire électrique principale
Disjoncteurs, contacteurs CA, filtres, relais intermédiaires, alimentations à découpage, boutons-poussoirs, voyants lumineux, autres accessoires
- Câbles d'alimentation et de signal
VI. Sécurité du système
- Bouton d'arrêt d'urgence (E-stop)
- Relais de sécurité
- Limiteurs de course mécaniques
- Protection contre les surcharges et les surintensités
VII. Cabine de simulation
Châssis de cabine de camion (Kamaz) – Déjà acquis
VIII. Étalonnage et fonctionnement
- Étalonnage de la course des actionneurs (6 unités)
- Réglage du servomoteur PID
- Filtrage des vibrations et stabilisation du mouvement
Tangage, roulis et lacet (trois angles de rotation) ; // °
Accélérations linéaires selon les axes X, Y et Z ; // g
Temps d'exécution // ms
float Flag = 999; // Par défaut
/* Angle de rotation */
float Pitch_Angle = 0,10; // ~5,7°
float Roll_Angle = 0,12; // ~6,9°
float Yaw_Angle = 0,05; // ~2,8°
/* Accélération (unité : g) */
float Xacc = 0,25 ; //
float Yacc = 0,22 ; //
float Zacc = 0,35 ; //
/* Cycle d'échantillonnage */
float Sampling_Periods = 10 ; // ms (100 Hz)
Ces données issues du logiciel du jeu Truck doivent être envoyées au contrôleur.
Source : https://unite-ch.net/1-5ton-payload-6dof-motion-platform-for-truck-simulator/
E-mail : [email protected]
Téléphone/WhatsApp : +86 134 2182 9809
Shenzhen UNI Technology Co., Ltd