#Tendances produits
Moteur d’articulation pour robot humanoïde : une solution système pour répondre aux différentes exigences des articulations robotiques
La conception d’un moteur d’articulation pour robot humanoïde doit privilégier une optimisation au niveau système, adaptée à chaque articulation, en équilibrant la densité de couple, la précision, la vitesse, la réversibilité, les performances thermi
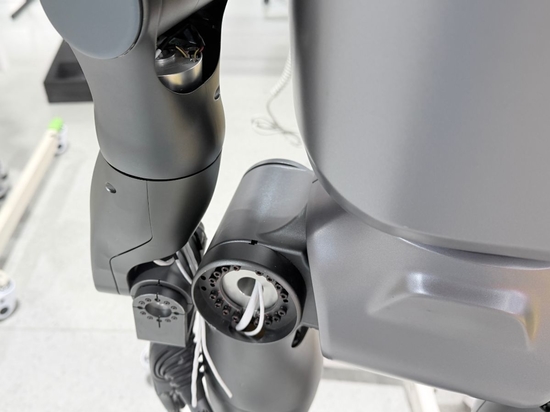
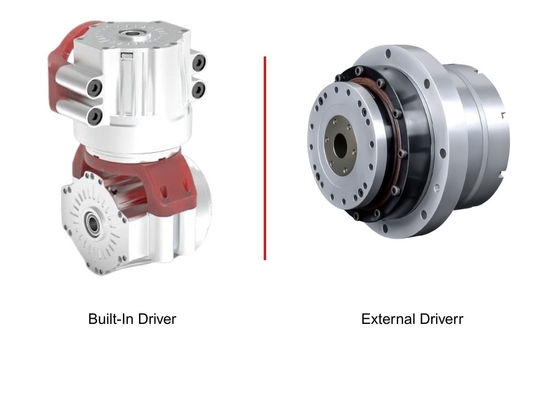
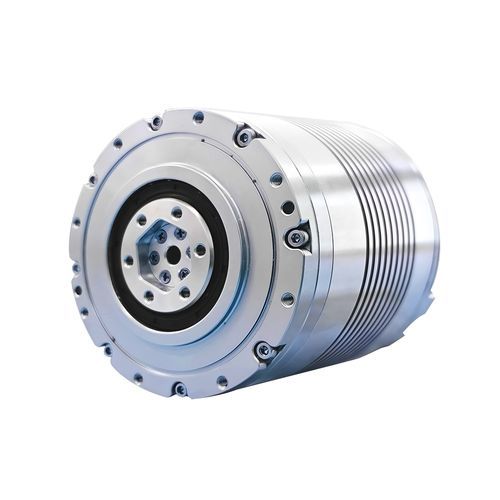
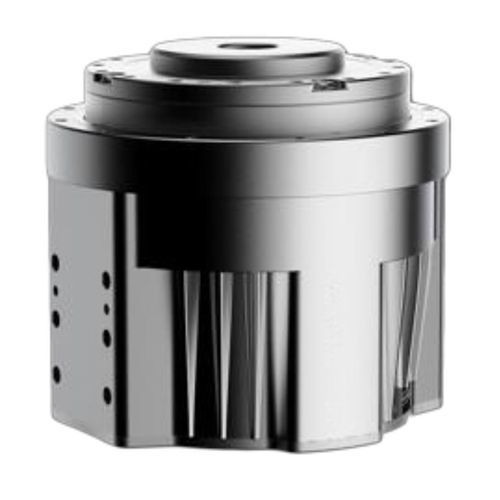
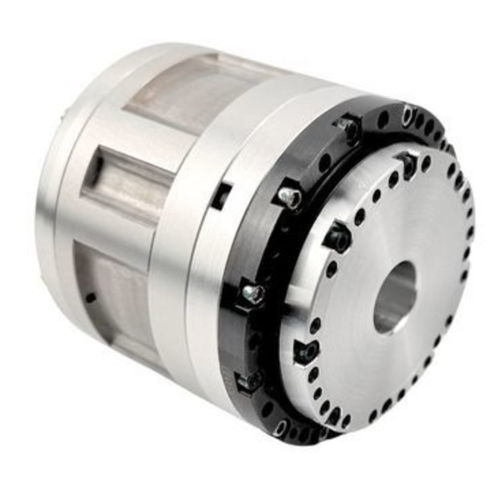
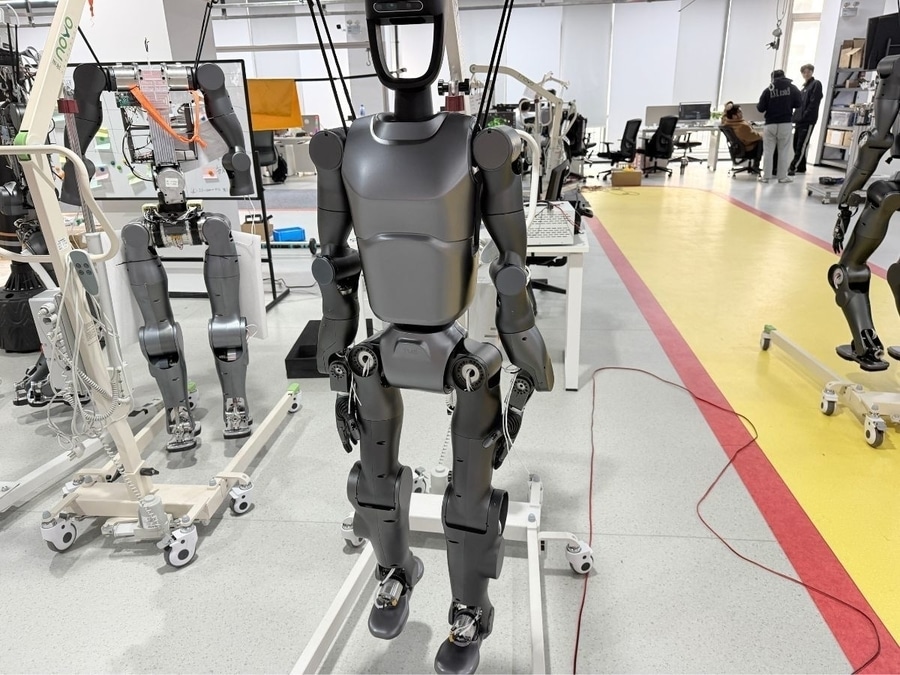
Un moteur d’articulation humanoïde haute performance est bien plus qu’un moteur électrique puissant : il constitue un système de mouvement complet intégrant le moteur, le réducteur, l’encodeur, le variateur, le frein, les capteurs, les roulements et le carter. Les articulations de la hanche, du genou, de l’épaule, du poignet et des doigts répondant à des exigences différentes, l’actionneur doit être conçu en fonction de chaque articulation plutôt que d’utiliser une architecture surdimensionnée et uniforme pour l’ensemble du robot. Des solutions telles que les actionneurs à forte densité de couple équipés de réducteurs harmoniques, les architectures QDD, les modules d’articulation intégrés, les conceptions à arbre creux, les rapports de réduction optimisés ainsi qu’un retour d’information et une gestion thermique coordonnés peuvent contribuer à trouver le juste équilibre entre couple, vitesse, précision, réponse dynamique, poids et fiabilité.