#Tendances produits
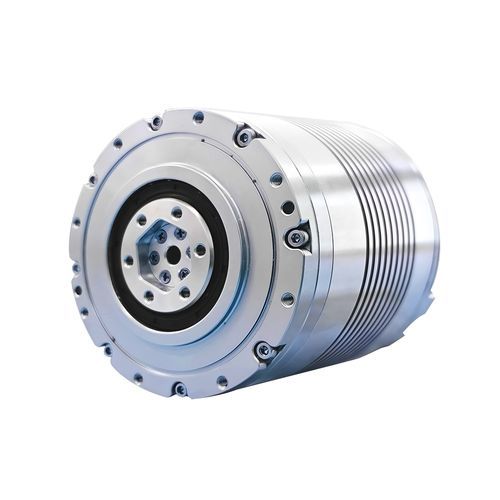
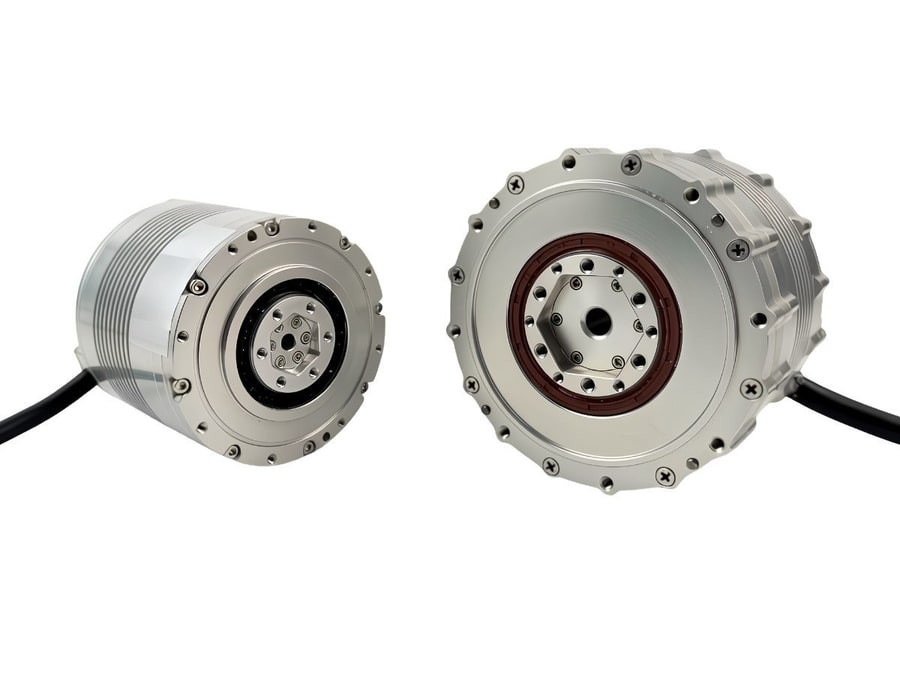
Solutions de transmission articulaire pour robots quadrupèdes avec le module articulaire planétaire HONPINE JRM
Comment le module articulaire planétaire HONPINE JRM répond-il aux principaux défis de performance des robots quadrupèdes à haute dynamique ?
Les robots quadrupèdes opérant dans des environnements complexes imposent des exigences élevées en matière de précision articulaire, de réactivité dynamique, de résistance aux chocs, de couple de sortie et de stabilité thermique. Cet article présente six défis techniques majeurs liés au développement des robots quadrupèdes et explique comment le module articulaire planétaire HONPINE JRM y répond grâce à un faible jeu, une réponse rapide des trois boucles d'asservissement, une rigidité torsionnelle élevée, une forte capacité de surcharge, une vitesse de sortie régulière et une large plage de températures de fonctionnement. Il examine également les conditions de fonctionnement continu et les limites de surcharge afin d'aider les ingénieurs en robotique à évaluer les performances articulaires et à sélectionner des solutions articulaires planétaires adaptées aux robots d'inspection industriels à haute dynamique.