Voir la traduction automatique
Ceci est une traduction automatique. Pour voir le texte original en anglais cliquez ici
#Tendances produits
{{{sourceTextContent.title}}}
Guide complet pour comprendre et mettre en œuvre les systèmes à portique
{{{sourceTextContent.subTitle}}}
Concepts théoriques, composants essentiels et principes de fonctionnement des systèmes à portique
{{{sourceTextContent.description}}}
Qu'est-ce qu'un système à portique et quels sont ses composants essentiels ?
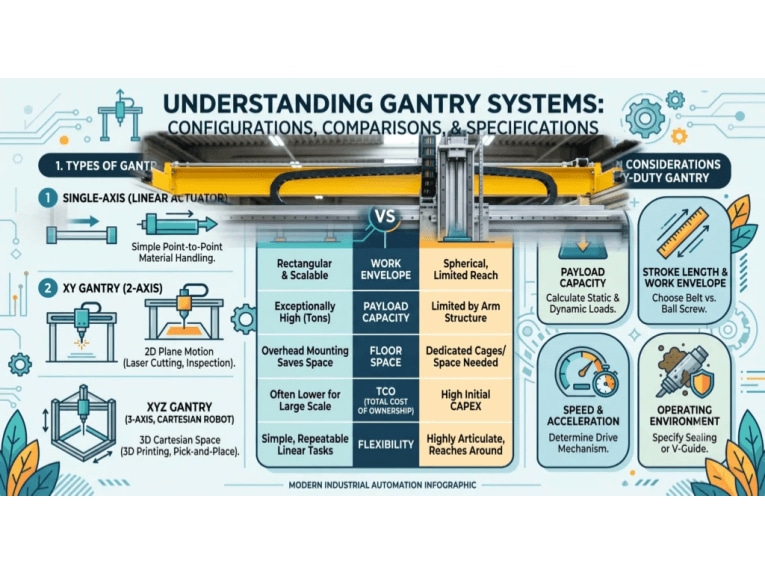
Un système à portique est essentiellement un robot cartésien doté d'une structure mécanique multiaxiale qui déplace des outils ou des charges utiles avec une grande précision sur une vaste zone de travail. Ses composants clés comprennent des rails et des châssis linéaires rigides, des roulements ou des glissières assurant un mouvement fluide, des moteurs et des mécanismes d’entraînement pour le déplacement, ainsi que des systèmes de contrôle logiciels et matériels.
Les systèmes à portique sont utiles dans les activités d’automatisation lourde et d’ingénierie de précision, telles que le transport de pièces lourdes, l’impression 3D couche par couche, ou même l’impression à l’échelle micrométrique.Contrairement aux bras robotiques, les véhicules à lames permettent d’effectuer des tâches industrielles bien plus complexes. Leur capacité à fonctionner dans des environnements linéaires, guidés et contrôlés par ordinateur garantit une précision extrême, une grande disponibilité de l’espace de travail et une capacité de charge utile importante. À ce titre, ils sont indispensables dans divers secteurs, de l’automobile à l’électronique.
Concepts théoriques des systèmes à portique
Les systèmes à portique constituent une forme de plate-forme robotique linéaire conçue pour déplacer des objets ou des outils dans des directions orthogonales. Ils se composent d’un châssis ou d’un pont suspendu qui enjambe une zone de travail, avec un chariot (ou trolley) qui se déplace le long d’un ou plusieurs axes. Cette configuration correspond essentiellement à un robot à coordonnées cartésiennes capable de positionner une charge utile à n’importe quelle coordonnée X-Y-Z au sein de son espace de travail. En raison de cette conception, les robots à portique sont parfois simplement appelés robots cartésiens ou robots linéaires.
1. Rôle dans l’automatisation
Les systèmes à portique offrent un positionnement fiable et reproductible pour des tâches automatisées telles que la manutention, l’assemblage et l’inspection, ce qui réduit la fatigue humaine et améliore la cohérence. Leurs vastes espaces de travail et leurs capacités de charge élevées leur permettent de desservir des chaînes de montage entières, surpassant ainsi les bras robotiques traditionnels dans les opérations à grande échelle. Ils sont appréciés pour leur vitesse et leur précision, ce qui les rend idéaux pour un large éventail de tâches d’automatisation.
2. Rôle dans l’ingénierie de précision
Les systèmes à portique excellent dans l’ingénierie de précision grâce à leur mouvement linéaire rigide, atteignant une précision de l’ordre du micromètre, essentielle pour la fabrication de composants électroniques et de semi-conducteurs. Cette précision est vitale pour des tâches telles que l’usinage CNC, l’impression 3D et la métrologie, où un positionnement précis est primordial pour la qualité et la fiabilité.
3. Comparaison avec les robots articulés
Un autre aspect théorique réside dans la différence de cinématique par rapport aux robots articulés. Les robots à portique, avec leurs axes linéaires, offrent une cinématique plus simple que les bras robotiques à 6 axes, qui comportent des mouvements complexes de joints rotatifs. Il en résulte une programmation et un contrôle plus faciles, en particulier pour les mouvements simples ou plans. Le mouvement linéaire contraint des portiques assure également une répétabilité inhérente, réduisant ainsi les erreurs dues à la flexion et au jeu.
Composants essentiels et mécanique des systèmes à portique
Pour comprendre comment les systèmes à portique atteignent leurs performances, analysons leurs composants essentiels et leur mécanique. La conception d’un portique est modulaire et comprend plusieurs sous-systèmes clés qui fonctionnent de concert :
1. Châssis linéaire et rails
Les rails linéaires constituent l’épine dorsale d’un robot à portique, fournissant les voies le long desquelles se déplacent les éléments mobiles. Il s’agit généralement de longues voies droites en acier trempé ou en aluminium, usinées avec précision pour garantir un frottement et une déformation minimaux.
Parmi les conceptions courantes de rails, on trouve les rails profilés (rails à section rectangulaire avec des blocs de roulement adaptés) et les rails à arbre rond.
Les rails linéaires profilés offrent une grande précision et une capacité de charge élevée grâce à l’utilisation de glissières usinées et de roulements à recirculation de billes,
tandis que les rails ronds sont plus simples et souvent utilisés pour des charges plus légères.
Dans certains portiques, deux rails parallèles sont utilisés pour un axe afin d’accroître la stabilité (par exemple, deux rails sur l’axe X soutenant un pont). Ces rails doivent être rigides et parfaitement alignés, car ils définissent la trajectoire du mouvement. Tout écart au niveau des rails se traduirait directement par des erreurs de positionnement.
2. Châssis et pont du portique
Le châssis est la structure porteuse qui soutient les rails et les autres composants. De nombreux systèmes à portique comportent un pont ou une poutre de portique qui s’étend entre deux supports latéraux (à l’instar d’un pont roulant). Ce pont supporte les composants des axes Y et Z.
Dans un véritable portique, les deux extrémités du pont sont soutenues et se déplacent le long des rails de l’axe X. Cette conception à double appui renforce la rigidité et permet de transporter des charges utiles plus lourdes et d’effectuer des courses plus longues sans affaissement.
Les châssis sont généralement fabriqués à partir de profilés extrudés en acier ou en aluminium afin d’offrir une base stable et résistante aux vibrations. La structure mécanique doit supporter non seulement le poids statique des charges utiles, mais aussi les forces dynamiques résultant de l’accélération et de la décélération.
3. Roulements et glissières linéaires
Des blocs de roulements ou des glissières linéaires sont montés sur les rails afin de permettre aux pièces mobiles du portique de glisser en douceur. Ces roulements minimisent les frottements entre les rails fixes et le chariot mobile. Il existe plusieurs types courants :
Roulements à recirculation de billes : faible frottement, haute précision et capacité de charge élevée ; idéaux pour un mouvement fluide et précis dans les portiques de précision.
Roulements à rouleaux : capacité de charge et rigidité élevées ; adaptés aux applications à forte sollicitation grâce à leur surface de contact accrue.
Paliers lisses : peu coûteux, résistants à la saleté et autolubrifiants ; utilisés dans les portiques à faible vitesse et à faible précision en raison de leur frottement plus important.
Le choix approprié des roulements est crucial. Les blocs de roulements doivent supporter non seulement la charge utile, mais aussi les forces d’accélération (qui peuvent être plusieurs fois supérieures au poids de la charge utile). Ils assurent également l’alignement – un mauvais alignement peut entraîner un grippage ou une usure inégale.
4. Actionneurs : moteurs et mécanismes d’entraînement
Le mouvement sur chaque axe d’un portique est entraîné par un actionneur. Le choix du moteur et du mécanisme d’entraînement influe directement sur la vitesse, la force et la précision du système.
Moteurs pas à pas : couramment utilisés dans les applications où le coût est un facteur déterminant, comme les imprimantes 3D et les machines CNC de bricolage. Les moteurs pas à pas tournent par pas discrets, ce qui permet un contrôle de position en boucle ouverte. Bien que simples et précis à faible vitesse, ils peuvent perdre leur synchronisation sous des charges élevées.
Servomoteurs : utilisés pour les systèmes à portique hautes performances nécessitant des mouvements rapides et précis. Associés à des codeurs et à des contrôleurs en boucle fermée, ils fournissent un retour d’information en temps réel et une correction des erreurs. Ils sont idéaux pour les robots industriels nécessitant un débit et une précision élevés, en particulier avec des charges variables.
Moteurs linéaires : présents dans les systèmes à portique avancés, ils éliminent les transmissions mécaniques pour un mouvement linéaire direct. Ils offrent un mouvement fluide, des vitesses élevées et une précision exceptionnelle grâce à l’absence de jeu. Les moteurs linéaires sont utilisés dans des applications haut de gamme telles que la fabrication de semi-conducteurs, où une précision extrême est cruciale.
5. Mécanismes d’entraînement
La rotation du moteur doit généralement se traduire par un déplacement linéaire. Parmi les mécanismes courants, on trouve :
Entraînements à vis à billes : les vis à billes, entraînées par un moteur, transforment le mouvement rotatif en déplacement linéaire du chariot, offrant une haute précision et une poussée indispensables pour des applications telles que les machines-outils. Leur jeu minimal, en particulier avec des écrous précontraints, permet une répétabilité de l’ordre du micron. Cependant, les contraintes de longueur pour éviter l’affaissement et les vitesses plus faibles sur les axes longs constituent des limites.
Entraînements par courroie : les entraînements par courroie, utilisant une courroie crantée entraînée par un moteur, permettent de longues courses et des vitesses élevées ; ils sont courants dans le secteur de l’emballage et les imprimantes 3D de grande surface, bien qu’ils offrent une précision de positionnement moindre en raison de l’élasticité de la courroie et conviennent mieux aux charges légères à moyennes.
Entraînements à crémaillère et pignon : les entraînements à crémaillère et pignon, qui utilisent un pignon entraîné par un moteur s’engrenant avec une crémaillère linéaire, supportent des charges lourdes et des longueurs illimitées ; ils conviennent aux grandes défonceuses CNC et offrent une bonne précision grâce à des composants de haute qualité, malgré un jeu potentiel.
6. Systèmes de commande et logiciels
Le « cerveau » d’un système à portique est son système de commande – généralement un contrôleur de mouvement ou un API (automate programmable industriel) associé à un logiciel qui planifie et coordonne les mouvements. Le système de commande lit les positions souhaitées et transmet des commandes aux moteurs (tout en surveillant le retour d’information des codeurs, le cas échéant) afin d’exécuter un mouvement fluide et coordonné sur tous les axes.
Les éléments clés de la commande d’un portique comprennent :
Contrôleur de mouvement / API : ce matériel coordonne les mouvements multiaxiaux. Dans les configurations avancées, un contrôleur de mouvement dédié ou un API industriel doté de fonctions de contrôle de mouvement calcule les trajectoires des moteurs. Il garantit que, si, par exemple, les axes X et Y doivent se déplacer simultanément pour tracer une ligne diagonale, ils le font aux vitesses relatives correctes.
Capteurs de rétroaction : les codeurs montés sur les moteurs (ou les règles linéaires sur les axes) fournissent une rétroaction de position en temps réel afin de corriger toute erreur entre la position commandée et la position réelle. Certains systèmes à portique utilisent des codeurs linéaires haute résolution pour une précision de l’ordre du micron. Par exemple, un portique haut de gamme destiné à l’assemblage de circuits imprimés peut utiliser des règles linéaires en verre pour garantir la précision du placement des composants sur un circuit imprimé.
Logiciels et programmation : Côté logiciel, les systèmes à portique peuvent être programmés à l’aide de logiciels de mouvement spécialisés ou de code G. Les logiciels modernes permettent aux utilisateurs de planifier des trajectoires complexes, de régler les vitesses (avances) et les accélérations, et même d’intégrer la vision industrielle ou des capteurs. Des fonctionnalités telles que la planification de trajectoire garantissent que le portique se déplace selon des courbes fluides plutôt que par des mouvements saccadés axe par axe. Le logiciel fournit généralement une interface utilisateur permettant aux opérateurs de saisir des paramètres, d’exécuter des tâches et de surveiller l’état du système.