Voir la traduction automatique
Ceci est une traduction automatique. Pour voir le texte original en anglais cliquez ici
#Tendances produits
{{{sourceTextContent.title}}}
Optimisation de la précision pour des applications spécifiques
{{{sourceTextContent.subTitle}}}
Erreurs dans les systèmes de mouvement linéaire
{{{sourceTextContent.description}}}
Lorsqu'on évalue la précision d'un système de mouvement linéaire, on se concentre souvent sur la précision de positionnement et la répétabilité du mécanisme d'entraînement. Or, de nombreux facteurs contribuent à la précision (ou à l'imprécision) d'un système linéaire, notamment les erreurs linéaires, les erreurs angulaires et les erreurs d'Abbé. Parmi ces trois types d’erreurs, les erreurs d’Abbé sont probablement les plus difficiles à mesurer, à quantifier et à prévenir, mais elles peuvent constituer la cause la plus importante de résultats indésirables dans les applications d’usinage, de mesure et de positionnement de haute précision.
Les erreurs d’Abbé trouvent leur origine dans les erreurs angulaires : elles résultent de la combinaison des erreurs angulaires présentes dans le système de mouvement et du décalage entre le point d’intérêt — pour l’outillage ou le transport d’une charge — et l’origine de l’erreur, telle que la vis ou le rail de guidage de l’axe linéaire. Les erreurs angulaires — communément appelées roulis, tangage et lacet — sont des mouvements indésirables dus à la rotation d’un système linéaire autour de ses trois axes.
Si un système se déplace horizontalement le long de l’axe X, comme illustré ci-dessous, le tangage est défini comme une rotation autour de l’axe Y, le lacet comme une rotation autour de l’axe Z et le roulis comme une rotation autour de l’axe X.
Les erreurs de roulis, de tangage et de lacet résultent généralement d’imprécisions au niveau du système de guidage, mais les surfaces et méthodes de montage peuvent également être à l’origine d’erreurs angulaires. Par exemple, des surfaces de montage qui ne sont pas usinées avec précision, des composants qui ne sont pas suffisamment fixés, ou même des coefficients de dilatation thermique différents entre le système et sa surface de montage peuvent tous contribuer à des erreurs angulaires supérieures à celles inhérentes aux guidages linéaires eux-mêmes.
Il convient de noter que les roulements linéaires à rouleaux croisés sont particulièrement sensibles aux erreurs de montage. Leur rigidité et leur précision les rendent moins tolérants aux imprécisions de montage que d’autres options. C’est pourquoi de nombreux fabricants de roulements linéaires recommandent de ne monter les variantes à rouleaux croisés que sur des surfaces rodées dont la déformation ne doit pas dépasser quelques micromètres.
Les erreurs d’Abbé sont particulièrement problématiques car elles amplifient ce qui, dans la plupart des cas, sont de très faibles erreurs angulaires, dont l’amplitude augmente à mesure que la distance par rapport au composant à l’origine de l’erreur (appelée décalage d’Abbé) s’accroît.
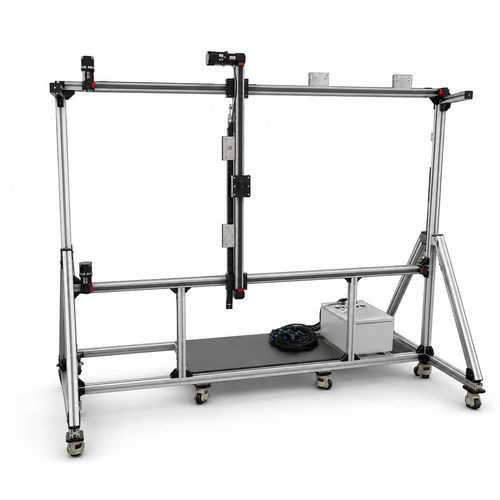
Pour les charges en porte-à-faux, plus la charge est éloignée de la source de l’erreur angulaire, plus l’erreur d’Abbé sera importante. La cause de l’erreur angulaire est généralement le rail de guidage ou un point situé sur la surface de montage. De plus, les erreurs d’Abbé pour les configurations multiaxiales sont encore plus complexes, car elles sont aggravées par la présence d’erreurs angulaires sur chaque axe.
Les meilleures méthodes pour minimiser les erreurs d’Abbé consistent à utiliser des guidages de haute précision et à s’assurer que les surfaces de montage sont suffisamment usinées — afin qu’elles n’introduisent pas d’imprécisions supplémentaires dans le système. Réduire le décalage d’Abbé en rapprochant la charge autant que possible du centre du système permettra également de minimiser les erreurs d’Abbé.
Les erreurs d’Abbé sont mesurées avec la plus grande précision à l’aide d’un interféromètre laser ou d’un autre dispositif optique totalement indépendant du système. Cependant, les interféromètres laser ne sont pas adaptés à la plupart des configurations ; c’est pourquoi on utilise des codeurs linéaires dans de nombreuses applications où l’erreur d’Abbé est un sujet de préoccupation. Dans ce cas, les mesures les plus précises de l’erreur d’Abbé sont obtenues lorsque la tête de lecture du codeur est montée sur le point d’intérêt, tel que l’outil ou la charge.
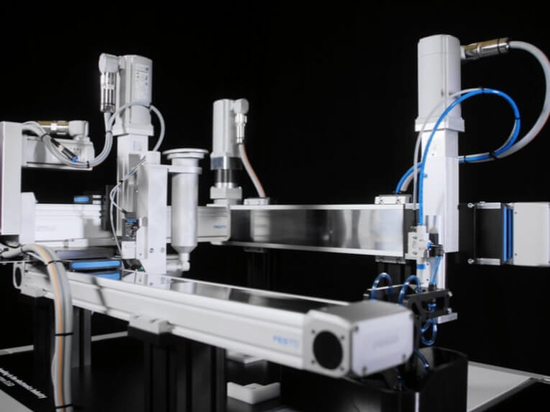
Les tables XY sont moins sensibles aux erreurs d’Abbé que d’autres types de systèmes multiaxes, tels que les robots cartésiens. Cela s’explique principalement par le fait qu’elles minimisent la course en porte-à-faux et fonctionnent généralement avec la charge située au centre du chariot de l’axe Y.
Dans un monde idéal, un système de mouvement linéaire présenterait un mouvement parfaitement plat et rectiligne et atteindrait à chaque fois la position souhaitée sans aucune erreur. Mais même les guidages et entraînements linéaires de la plus haute précision (vis, crémaillères et pignons, courroies, moteurs linéaires) présentent certaines erreurs dues aux tolérances d’usinage, à la manutention, au montage et même à la manière dont ils sont utilisés.
On distingue trois types d’erreurs dans les systèmes de mouvement linéaire — les erreurs linéaires, les erreurs angulaires et les erreurs planaires — et chaque type a un effet différent sur le système et l’application. Pour éviter d’investir dans des composants de haute précision là où ils ne sont pas nécessaires ou de se retrouver avec un système qui ne répond pas aux exigences de l’application, il est important de comprendre les différences entre ces trois types d’erreurs de mouvement linéaire et leurs causes.
Erreurs linéaires dans les systèmes linéaires : les erreurs linéaires comprennent la précision de positionnement et la répétabilité. Ces erreurs sont parfois appelées « erreurs de positionnement » car elles caractérisent la capacité du système à atteindre la position souhaitée. Dans le contexte des systèmes linéaires, le terme « précision » fait généralement référence à la précision de positionnement, qui correspond à l’écart entre la position cible et la position atteinte par le système. La répétabilité fait référence à la capacité d’un système à revenir à la même position après plusieurs essais. Le principal facteur contribuant aux erreurs linéaires est le mécanisme d’entraînement (vis, crémaillère et pignon ou moteur linéaire, par exemple), mais le réglage du système peut également affecter sa capacité à atteindre la position cible avec précision et de manière répétable.
Erreurs angulaires dans les systèmes linéaires
Comme mentionné précédemment, les erreurs angulaires sont des erreurs dans lesquelles le point d’intérêt tourne autour d’un axe. On les appelle généralement erreurs de roulis, de tangage et de lacet, désignant respectivement une rotation autour des axes X, Y ou Z. Si le point d’intérêt est le centre de la table ou du chariot, les erreurs angulaires peuvent ne pas avoir d’effet significatif sur l’application. Mais lorsque le point d’intérêt se trouve à une certaine distance de la table ou du chariot, les erreurs d’Abbé, qui sont des erreurs angulaires amplifiées par la distance, peuvent produire des résultats indésirables, en particulier dans les applications d’usinage, de mesure et d’assemblage. Les principales causes des erreurs angulaires, et par extension des erreurs d’Abbé, sont les imprécisions au niveau des guidages linéaires et les surfaces de montage mal usinées.
Erreurs planaires dans les systèmes linéaires
Les erreurs planaires — souvent appelées problèmes de rectitude et de planéité — se produisent pendant la course du système, mais plutôt que de correspondre à une rotation autour d’un axe, elles constituent des écarts par rapport à un plan de référence idéal et rectiligne. La rectitude définit l’amplitude du mouvement le long de l’axe Y lorsque le système se déplace le long de l’axe X. De même, la planéité définit l’amplitude du mouvement le long de l’axe Z lorsque le système se déplace le long de l’axe X.
Il convient de noter ici que le point de référence est l’axe de déplacement (généralement l’axe X) ; il n’existe donc que deux types d’erreurs planaires, impliquant un mouvement le long des deux axes restants.
Les erreurs planaires nuisent à des applications telles que la distribution, l’usinage ou la mesure, où le comportement du système pendant le mouvement est critique. Dans les systèmes multiaxes, les erreurs planaires sur un axe affectent le ou les axes adjacents, en particulier lorsque les axes sont superposés, comme c’est le cas dans les tables X-Y, les tables planes et certains systèmes cartésiens.