Ajouter à mes favoris
Voir la traduction automatique
Ceci est une traduction automatique. Pour voir le texte original en anglais
cliquez ici
#Tendances produits
{{{sourceTextContent.title}}}
Détection ultrasonique de l'interface des boues : échos, mise en place et validation sur le terrain
{{{sourceTextContent.subTitle}}}
Détection ultrasonique de l'interface des boues : échos, mise en place et validation sur le terrain
{{{sourceTextContent.description}}}
Définir la limite de boues requise par le procédé
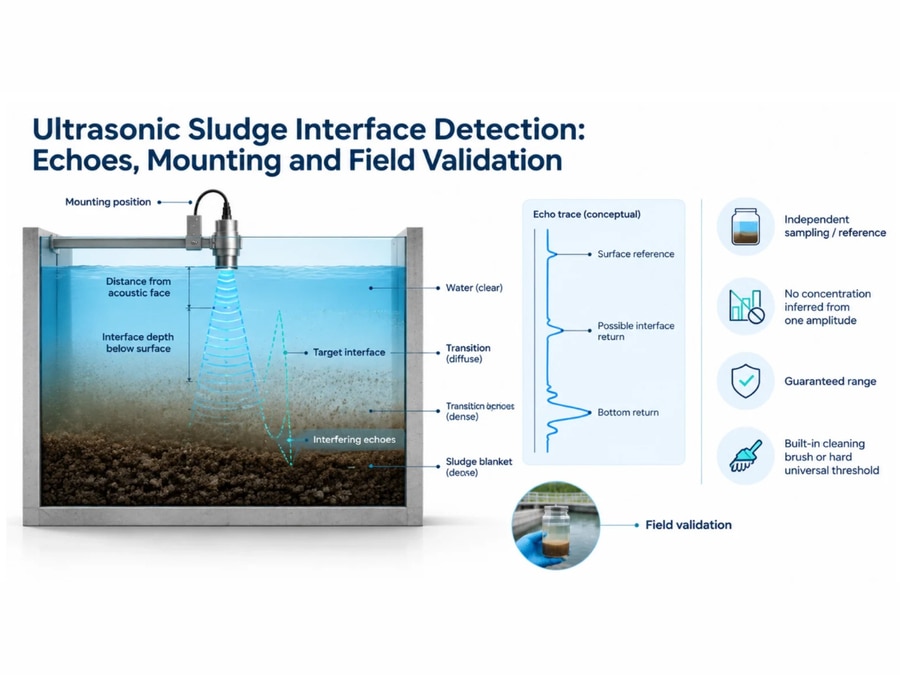
Dans un décanteur, le « niveau de boues » peut désigner le bord supérieur d’une couche dense, une zone de transition ou un nuage de matières en suspension que l’opérateur souhaite maintenir à l’écart d’une sortie. Ces surfaces ne sont pas toujours identiques. Avant de choisir un transducteur à ultrasons ou un seuil d’écho, définissez la limite opérationnelle et la manière dont elle sera vérifiée de manière indépendante.
Contrairement à une plaque rigide dans un réservoir d’eau, une interface boues-eau peut être diffuse, mobile et irrégulière. La concentration peut varier progressivement en fonction de la profondeur, et plusieurs zones peuvent diffuser le son. L’écho le plus puissant ne correspond donc pas automatiquement à l’interface recherchée. Un système de mesure efficace doit distinguer un écho pertinent pour le procédé des réflexions associées au fond, aux structures, aux bulles ou aux équipements en mouvement.
La distance, la profondeur de l’interface et l’épaisseur de la couche de boues sont des grandeurs distinctes
Un élément ultrasonique immergé émet un signal sonore vers la zone de séparation et reçoit de l’énergie diffusée ou réfléchie. Pour obtenir un écho exploitable avec un temps de transit corrigé t et une vitesse du son effective c appropriée, le modèle de distance de base est d ≈ ct / 2. Il faut tenir compte du retard électronique et de l’origine acoustique. Cette équation convertit le temps en distance ; elle ne permet pas de déterminer quel écho correspond à la limite des boues.
Pour une mesure verticale, la profondeur de l’interface sous la surface de l’eau inclut la profondeur d’immersion du transducteur. À titre d’exemple, une face située à 0,5 m sous la surface et une interface située à 3 m sous cette face donnent une profondeur d’interface de 3,5 m. Si la profondeur locale de l’eau est de 5 m, l’épaisseur locale correspondante de la couche de boues est de 1,5 m. Il s’agit là de chiffres donnés à titre indicatif, et non de spécifications BBUA-M. Une distance oblique ne peut pas être utilisée comme profondeur verticale sans la géométrie appropriée.
Indiquez l’origine de référence dans les plans, les représentations graphiques et les rapports de validation. Une variation du niveau d’eau peut modifier la relation entre la profondeur d’immersion, la distance mesurée et la profondeur sous la surface. Une épaisseur locale ne correspond pas non plus au volume ou à la masse de boues sur l’ensemble d’un bassin. Ces conclusions nécessitent des informations spatiales et de processus supplémentaires.

 Site web :
Deep Minds Ultrasonic