Ajouter à mes favoris
Voir la traduction automatique
Ceci est une traduction automatique. Pour voir le texte original en anglais
cliquez ici
#Tendances produits
{{{sourceTextContent.title}}}
Appariement des capteurs de débit à temps de transit : synchronisation, formes d'onde et température
{{{sourceTextContent.subTitle}}}
Appariement des capteurs de débit à temps de transit : synchronisation, formes d'onde et température
{{{sourceTextContent.description}}}
La question pertinente est de savoir si la paire préserve la différence de temps.
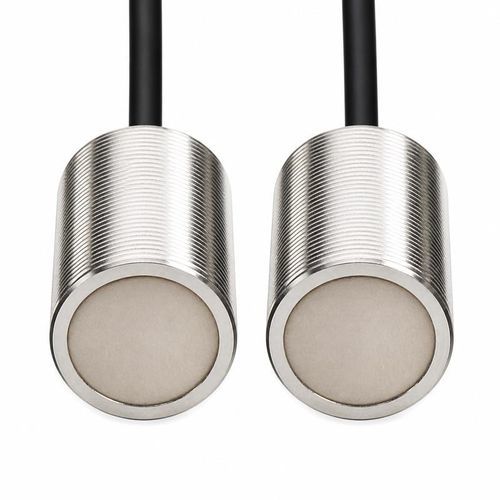
Deux capteurs de débit de liquide peuvent présenter des courbes de résonance similaires tout en générant un décalage indésirable lié à un débit nul dans un canal de mesure fini. À l’inverse, des amplitudes reçues légèrement différentes ne rendent pas automatiquement une paire inutilisable. Pour la mesure de débit par temps de transit, il s'agit de déterminer si l'ensemble des acquisitions en amont et en aval fournit une différence de temps de propagation stable et interprétable dans les conditions de fonctionnement prévues.
Il s'agit d'un problème de couplage propre aux équipementiers (OEM), et non d'un tutoriel général sur le contrôle à la réception. Elle implique deux transducteurs, leur montage, le trajet du liquide, les câbles, la commutation émission/réception, le gain et l’estimateur de temps. Une paire doit donc être évaluée selon une stratégie de mesure définie. Se contenter d’enregistrer deux fréquences nominales ou une seule amplitude de signal à température ambiante laisse la question la plus importante sans réponse.
Distinguer le temps de transit du fluide du retard mesuré du système
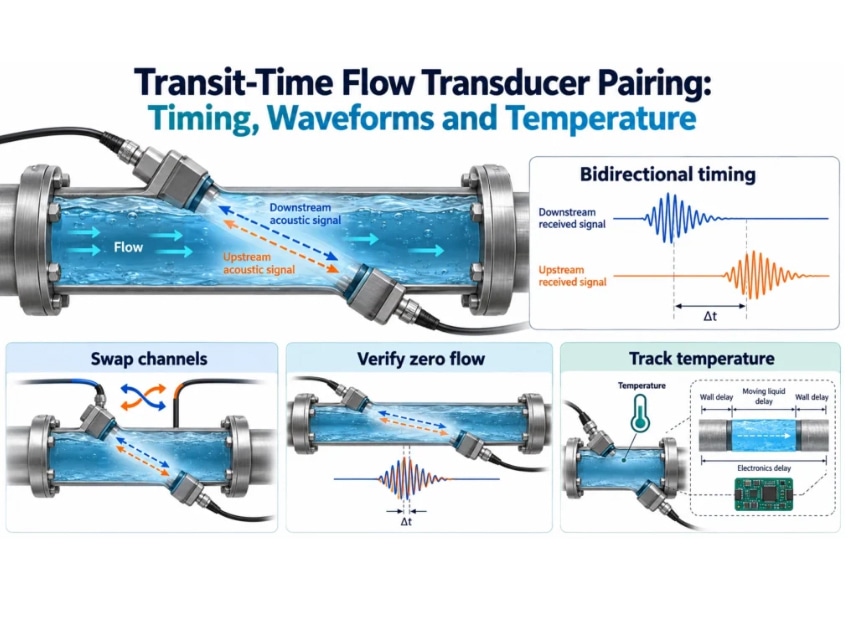
Pour un trajet acoustique idéal et rectiligne de longueur L dans un fluide en mouvement uniforme, soit c la vitesse du son et v la vitesse d’écoulement axiale. Si le trajet forme un angle θ avec l’axe d’écoulement, les temps liés uniquement au fluide sont :
tdown = L / (c + v cos θ) ; tup = L / (c – v cos θ).
Lorsque la vitesse d’écoulement est faible par rapport à la vitesse du son, la différence est approximativement Δt = tup – tdown ≈ 2Lv cos θ / c². Ces expressions expliquent pourquoi une faible différence de temps directionnelle est importante. Elles ne constituent pas une équation d’étalonnage complète pour un canal d’écoulement réel. Les cales, les parois des tuyaux, les couches d’adaptation et les composants électroniques peuvent introduire un retard ; ils ne doivent pas être simplement considérés comme faisant partie du trajet L parcouru par le fluide en mouvement.
La comparaison entre la mesure du temps de transit et la mesure du débit par effet Doppler porte sur le choix de la méthode sous-jacente. Ici, l’approche est plus ciblée : il s’agit d’identifier quelle partie de la différence est due à l’écoulement et quelle partie provient de l’asymétrie directionnelle ou de la variation des conditions d’essai. Le retard commun et le retard différentiel ont des conséquences différentes ; le temps de parcours total ne suffit pas à lui seul à les distinguer.