Ajouter à mes favoris
Voir la traduction automatique
Ceci est une traduction automatique. Pour voir le texte original en anglais
cliquez ici
#Tendances produits
{{{sourceTextContent.title}}}
Choix d'une sonde d'épaisseur à ultrasons : surveillance de la corrosion ou mesure de précision sur parois minces
{{{sourceTextContent.subTitle}}}
Choix d'une sonde d'épaisseur à ultrasons : surveillance de la corrosion ou mesure de précision sur parois minces
{{{sourceTextContent.description}}}
Deux types de mesures d’épaisseur qui ne doivent pas partager la même sonde par défaut
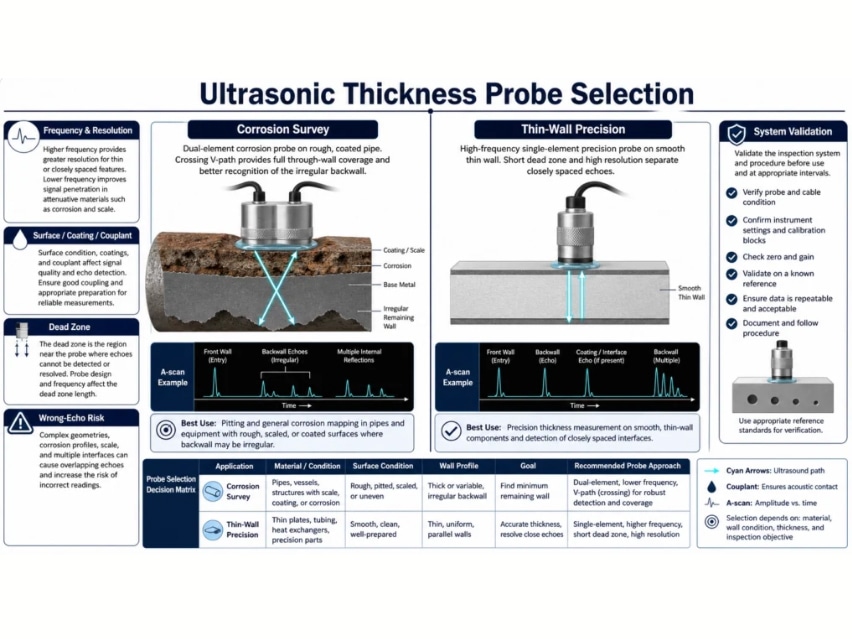
La surveillance de la corrosion nécessite de déterminer l’épaisseur minimale restante d’une paroi dont la surface peut être rugueuse, piquée, revêtue ou courbe. La mesure de précision des parois minces exige du système qu’il distingue des échos très proches les uns des autres et qu’il mesure une petite section, généralement mieux définie. Les deux utilisent la mesure du temps de vol ultrasonique, mais elles imposent des exigences différentes au transducteur, à l'instrument, à l'étalonnage et à la méthode de balayage.
La bonne question de départ n'est donc pas « Quelle est la meilleure fréquence ? », mais « Quel écho doit être chronométré dans quelles conditions de surface et de matériau ? ». Une sonde de contact à double élément est couramment utilisée pour les analyses de corrosion, car ses éléments d’émission et de réception forment un trajet acoustique croisé sous la surface d’entrée. Les mesures de précision recourent souvent à une ligne à retard à élément unique ou à une autre configuration haute résolution choisie en fonction du matériau et de la plage d’épaisseur. Aucune de ces deux catégories ne garantit une épaisseur minimale sans tester l’ensemble du système sonde-jauge.
Comment la mesure d’épaisseur par impulsion-écho se traduit-elle en une valeur numérique ?
La jauge mesure un intervalle de temps associé aux échos et le convertit à l’aide de la vitesse acoustique attribuée au matériau. Dans le cas idéal le plus simple, l’épaisseur est égale à la vitesse du son multipliée par le temps aller-retour, puis divisée par deux. Les systèmes réels doivent également tenir compte du retard de la sonde, du décalage du zéro, de la correction du chemin en V pour les éléments doubles, des échos de revêtement, de la conversion de mode, de la vitesse dépendante de la température et de la sélection des échos.
Une valeur numérique apparemment stable peut tout de même être erronée si l’instrument se verrouille sur un écho incorrect. Les bonnes pratiques consistent notamment à visualiser ou à vérifier la forme d’onde lorsque le risque est élevé, à effectuer l’étalonnage sur un matériau représentatif et à vérifier le résultat par rapport à des épaisseurs connues situées près des deux extrémités de la plage visée.