Voir la traduction automatique
Ceci est une traduction automatique. Pour voir le texte original en anglais cliquez ici
#Tendances produits
{{{sourceTextContent.title}}}
Solution de serrage automatique par micro-vis pour les mains habiles
{{{sourceTextContent.subTitle}}}
serrage de micro-vis, main agile, robot humanoïde, distributeur rotatif de vis, module de serrage à servocommande, outils de serrage intelligents, prévention des erreurs, traçabilité des données
{{{sourceTextContent.description}}}
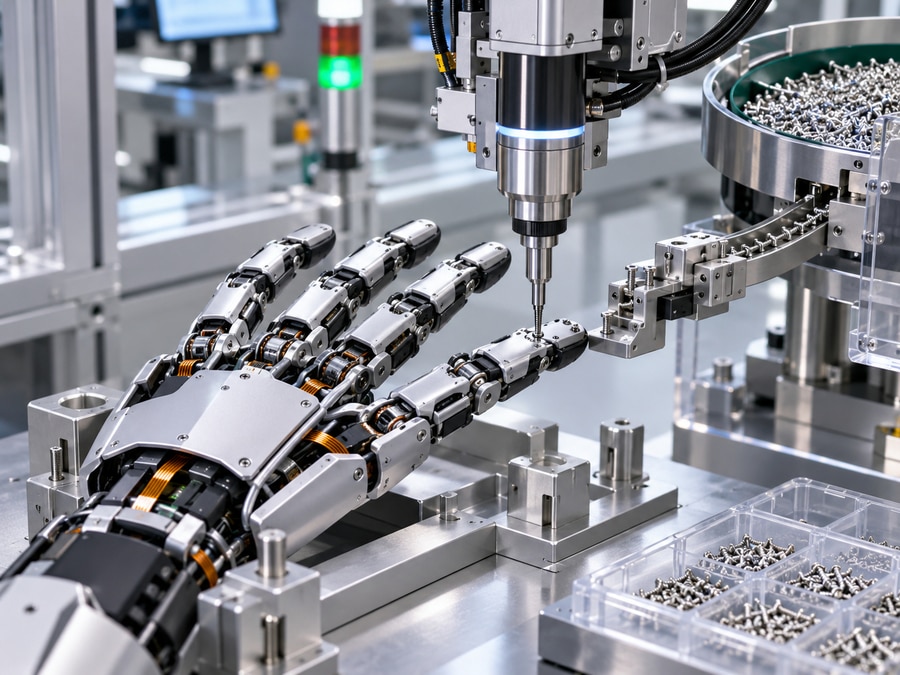
Alors que le secteur des robots humanoïdes connaît une croissance rapide, la « main agile » — l’« effecteur terminal » du robot — suscite un intérêt croissant, et le nombre de vis présentes dans une seule main est bien plus élevé que ce que la plupart des gens imaginent. D'après l'analyse structurelle des mains de précision réalisée par Danikor, une unité type contient entre 100 et 200 vis, principalement des vis miniatures de type M0,6 à M1,2, réparties entre les ensembles moteurs, les mécanismes de transmission, les réducteurs, capteurs et structures d’articulation des doigts — y compris des micro-vis fines telles que les M1,2 × 25. Par rapport aux produits industriels ordinaires, les vis des mains de préhension présentent des caractéristiques distinctes : taille miniature, haute résistance, résistance à la corrosion, tête à profil bas, facilité de serrage et protection anti-desserrage. Aussi simples qu’elles puissent paraître, ces caractéristiques impliquent qu’il faille repenser presque entièrement les systèmes conventionnels d’alimentation et de serrage des vis.
1. Pourquoi les mains habiles constituent-elles un défi en matière de serrage ?
La combinaison des exigences suivantes : taille miniature, haute résistance, résistance à la corrosion, tête basse, facilité de serrage et protection anti-desserrage, semble simple sur le papier, mais oblige à repenser l’ensemble de l’approche d’alimentation et de serrage. Ces vis ne sont pas des éléments de fixation génériques : elles sont réparties dans les modules de la main les plus denses en termes d’espace et de valeur, où le moindre défaut peut compromettre l’ensemble de l’assemblage.
2. Trois problèmes épineux liés au serrage des micro-vis
2.1 Espace limité
Une main robotisée imite la main humaine ; l’intérieur des articulations des doigts et des cavités articulaires est soumis à des contraintes d’espace très strictes. Les cavités articulaires fermées sont encore aujourd’hui principalement traitées par intervention manuelle. Même dans les espaces ouverts, la ligne de visée est facilement obstruée par des éléments structurels, ce qui limite l’accessibilité des équipements automatisés et exige une très grande précision de positionnement.
2.2 Couple faible
Dans la plage M0,6–M1,2, le couple de serrage est faible : un léger dépassement peut endommager le filetage, voire casser la pièce. À l’intérieur de la main, les composants de grande valeur sont disposés de manière très dense, avec partout des structures à parois minces, irrégulières et courbes, et une tolérance aux défauts très faible : une seule vis mal serrée peut obliger à retravailler un doigt entier.
2.3 Exigence de précision du temps de cycle
Aux niveaux de processus actuels, les vis à espacement ouvert supérieures à M0,8 nécessitent environ 3 à 5 s/pièce, tandis que les scénarios ultra-micro M0,6–M0,8 prennent environ 5 à 8 s/pièce. L’assemblage manuel ne peut garantir la cohérence, et l’efficacité des changements de série devient un goulot d’étranglement lorsque plusieurs spécifications sont traitées sur une même ligne. Pire encore, les erreurs de prélèvement, les serreages incorrects et les oublis de serrage des petites vis sont difficiles à contrôler : la prévention des erreurs repose presque entièrement sur les opérateurs.
De plus, les pièces esthétiques telles que la coque de la paume exigent une qualité de surface des vis élevée, tandis que les emplacements des moteurs et des réducteurs sont sensibles à la position de montage et au couple. Il est bien plus difficile à la main que ne le laissent supposer les chiffres de parvenir à ce qu’une main habile place véritablement « chaque vis à sa place, serrée au couple approprié ».
3. Automatisation des micro-vis : l’alimentation et le serrage constituent deux obstacles
Pour ce type de vis miniatures, l’expérience du secteur consiste à résoudre séparément les problèmes d’« alimentation » et de « serrage ».
3.1 Étape d’alimentation : pas de blocage, positionnement précis, prévention des erreurs
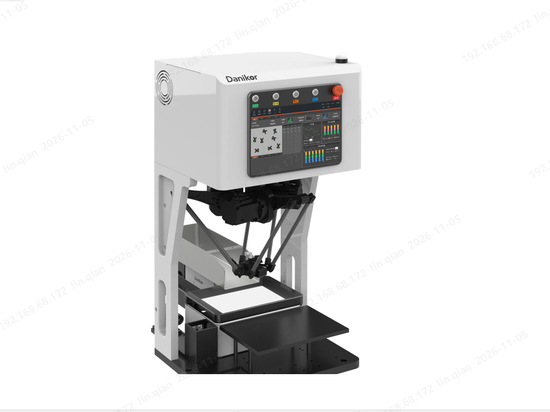
Le distributeur de vis à disque rotatif est conçu pour les micro-vis de précision de M0,6 à M2 ; les vis présentant un rapport longueur/diamètre ≤ 3 peuvent néanmoins être alimentées de manière stable et efficace. Sa structure brevetée garantit l’absence totale de bourrage, avec une précision de positionnement répétable pouvant atteindre ±0,02 mm, et utilise un algorithme de vision par IA pour le rejet des vis présentant une position anormale et la détection des pièces de faible épaisseur. Pour les niveaux de propreté 3C et de qualité semi-conducteur, un module à vide et des composants de nettoyage permettent une alimentation sans poussière ; pour les vis aux spécifications proches, la détection optionnelle des vis longues/courtes empêche tout mélange et toute utilisation incorrecte. Lorsque la cadence augmente et que les réapprovisionnements sont fréquents, une trémie vibrante en ligne augmente la capacité et stabilise l’alimentation, tout en prenant en charge la fermeture par scan pour empêcher tout mélange à la source.
3.2 Étape de serrage : couple précis, stratégie adaptée, traçabilité
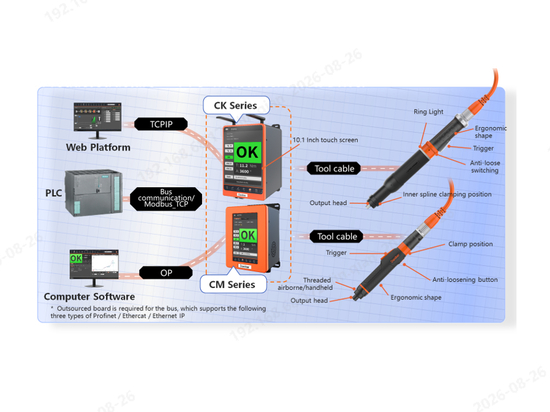
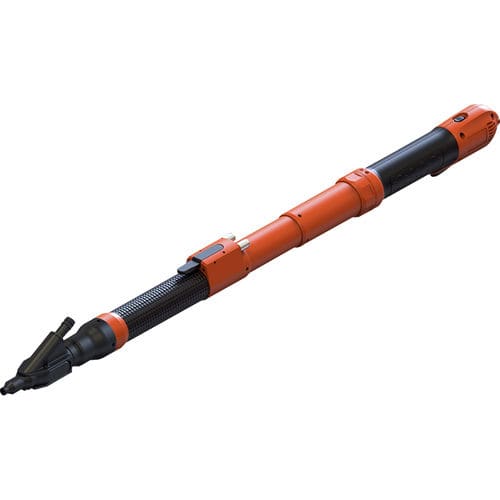
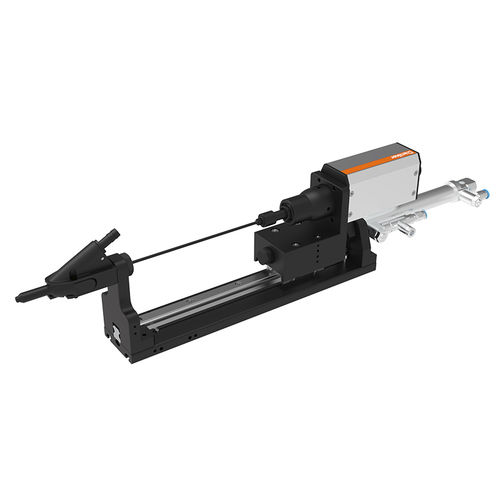
Les outils de serrage intelligents haute précision de Danikor utilisent des algorithmes propriétaires et un contrôle de couple de haute précision. Associés au contrôle du couple de serrage et à la méthode couple-angle, ils identifient efficacement le point d’assise et résolvent le problème des vis flottantes. Pour les zones sensibles à la pression, le contrôle en boucle fermée du couple et les fenêtres de surveillance évitent les dommages liés à un serrage excessif. Le module de serrage servocommandé permet de contrôler la force de pression en temps réel, sans impact ni endommagement du filetage pendant le serrage, tandis que la détection de position permet une surveillance anti-erreur de la hauteur de flottement sans capteur de déplacement supplémentaire.
3.3 Données : la preuve de la qualité
La qualité d’assemblage des micro-vis ne peut être vérifiée à l’œil nu ; elle ne peut l’être qu’en enregistrant le couple, l’angle et le temps de chaque vis. Le contrôleur peut stocker des centaines de milliers de résultats de serrage et des milliers de courbes de serrage. Associé à un logiciel sur PC hôte permettant l’analyse statistique, la superposition de courbes et l’intégration au système MES, la qualité d’assemblage de produits à forte valeur ajoutée tels que les « mains habiles » devient véritablement enregistrée et vérifiable.
4. Conclusion
Le secteur des « mains de précision » en est encore à ses débuts et n’en est pas encore à la production de masse, mais la demande en automatisation pour des « petites vis, haute précision, contrôle d’erreurs rigoureux et traçabilité » est déjà très claire. Celui qui validera son processus en premier prendra l’avantage lorsque la production en volume sera lancée.
De l’alimentation de précision et de la distribution stable des vis au serrage de haute précision et aux stratégies avancées, en passant par un système de traçabilité des données en boucle fermée, l’assemblage automatisé des mains de préhension n’est pas un simple remplacement d’équipements ponctuels. Pour les scénarios d’assemblage de micro-précision tels que les mains de préhension, Danikor adhère à la philosophie « Le serrage doit être précis, la qualité doit être fiable » (拧紧必准,质为可信), en fournissant une solution intégrée couvrant l’alimentation en vis, le serrage et la traçabilité des données.
Foire aux questions
Q : Pourquoi les micro-vis des mains de préhension sont-elles difficiles à serrer automatiquement ?
R : Une main de préhension contient généralement entre 100 et 200 vis miniatures, principalement de taille M0,6 à M1,2, réparties entre les moteurs, les transmissions, les réducteurs, les capteurs et les articulations des doigts. Les cavités des articulations sont exiguës et masquées à la vue, ce qui rend les outils automatisés difficilement accessibles et exige une très grande précision de positionnement. Le faible couple (un léger dépassement endommage les filets), combiné à des pièces denses, de grande valeur, à parois minces et courbées, se traduit par une faible tolérance aux défauts : une seule vis défectueuse peut rendre un doigt entier inutilisable. De plus, il est difficile de garantir manuellement des temps de cycle précis et une prévention des erreurs de mélange.
Q : Comment Danikor automatise-t-il l’alimentation et le serrage des micro-vis pour des mains habiles ? R : Danikor divise le problème en deux étapes : l’alimentation et le serrage. Le distributeur de vis à disque rotatif garantit l’absence totale de blocage grâce à un positionnement répétable à ±0,02 mm, au rejet par vision IA des positions anormales et à la détection de manque de matière, à une alimentation par aspiration sans poussière en option, à la détection des vis longues/courtes, ainsi qu’à une trémie à ouverture par balayage pour éviter tout mélange. Pour le serrage, les outils de serrage intelligents de haute précision utilisent des algorithmes propriétaires, un contrôle du couple de serrage et la méthode couple-angle pour déterminer le point d’assise et résoudre les problèmes de vis flottantes, tandis qu’un module de serrage servocommandé permet de contrôler en temps réel la force de pression sans impact et détecte la hauteur de flottement sans capteurs supplémentaires. Le couple, l’angle et la durée de chaque vis sont enregistrés et reliés au système MES pour une traçabilité en boucle fermée.