#Actualités du secteur
Pourquoi les actionneurs électriques de joints robotisés remplacent-ils les systèmes hydrauliques dans les robots humanoïdes ?
Les actionneurs électriques de joints robotisés permettent de développer des robots humanoïdes plus efficaces, compacts et précis.
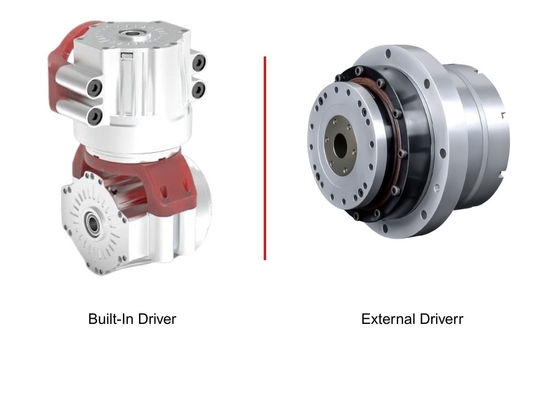
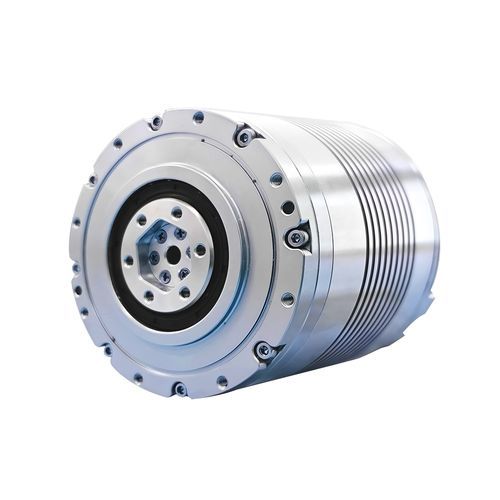
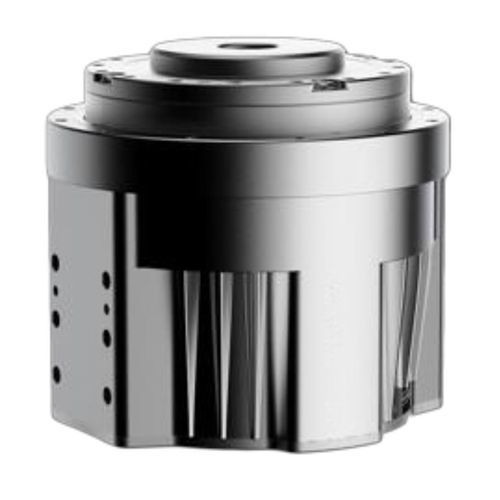
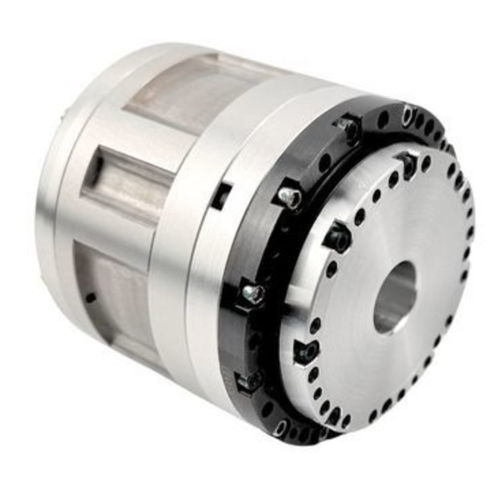
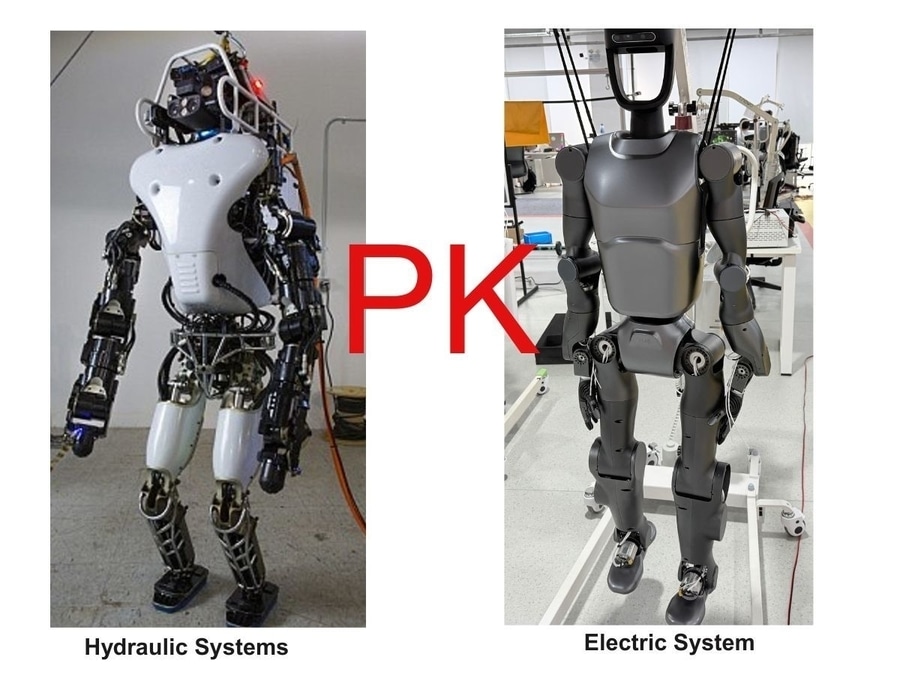
À mesure que les robots humanoïdes passent de la recherche et du développement aux applications réelles, leurs systèmes d'actionnement des articulations doivent répondre à des exigences accrues en matière d'efficacité, de précision, de compacité, de légèreté, de fiabilité et d'intégration. Par rapport aux systèmes hydrauliques, les actionneurs électriques de joints robotisés sont particulièrement adaptés aux architectures articulaires alimentées par batterie et distribuées. Ils peuvent intégrer des composants tels que des réducteurs harmoniques, des réducteurs planétaires, des codeurs, des variateurs et des capteurs dans des systèmes d'actionnement compacts. Cet article compare les systèmes d'actionnement électriques et hydrauliques et examine le rôle des réducteurs harmoniques, des réducteurs planétaires et des vis à rouleaux planétaires dans les différentes articulations des robots humanoïdes. Il explique également comment sélectionner une architecture d'actionneur adaptée en fonction du couple, de la vitesse, de la précision, de la charge et de l'espace disponible.