Ajouter à mes favoris
Voir la traduction automatique
Ceci est une traduction automatique. Pour voir le texte original en anglais
cliquez ici
#Tendances produits
{{{sourceTextContent.title}}}
Le capteur de vibrations Ruicom GKG3 est destiné à la détection des collisions de broche et à la surveillance de l'état des outils sur les machines-outils à commande numérique
{{{sourceTextContent.subTitle}}}
La détection MEMS triaxiale, avec une plage de ±40 g et une bande passante de 500 Hz, permet de capter les transitoires de choc et les signatures de vibrations à la source — via les protocoles standard RS485 / MODBUS RTU
{{{sourceTextContent.description}}}
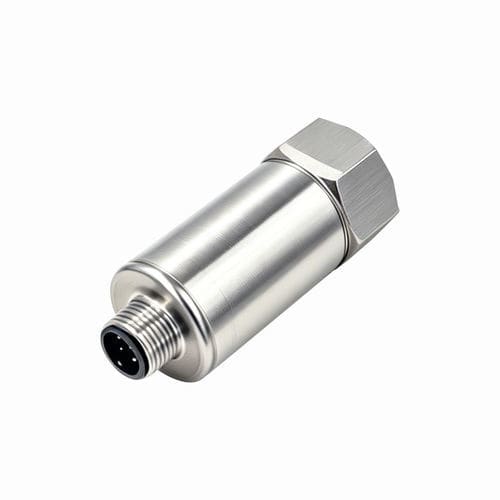
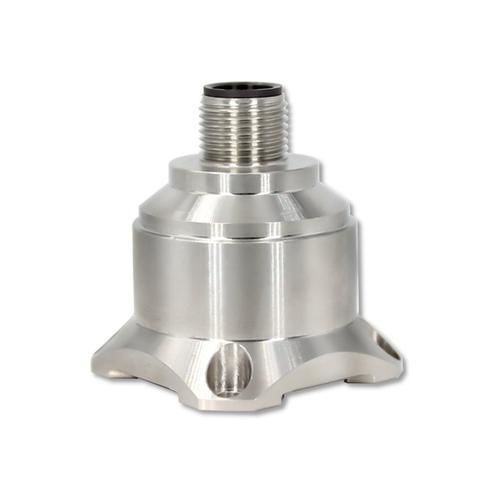
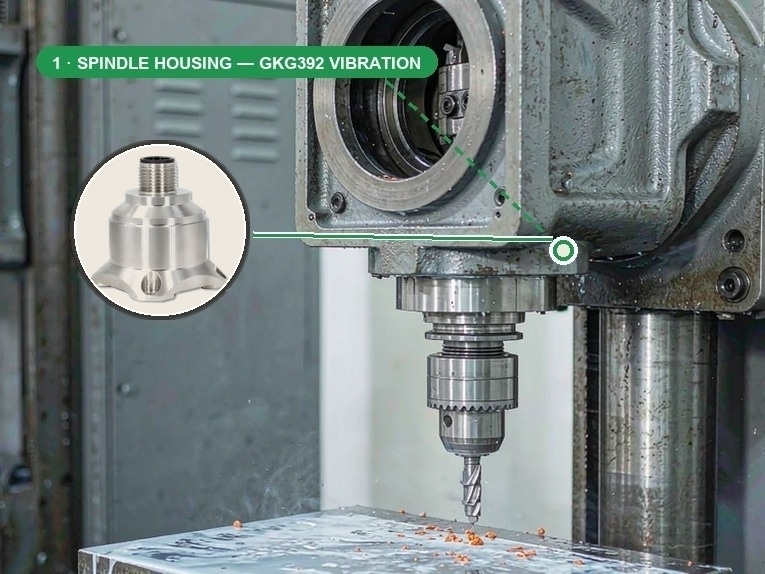
Ruicom a présenté aujourd'hui le GKG3, un capteur de vibrations numérique MEMS triaxial spécialement conçu pour la surveillance des vibrations des structures de machines, des broches et des outils. Fixé par des vis au carter de la broche et à la colonne de la machine, le GKG3 transmet en continu des données de vibrations avec une bande passante de 500 Hz à la commande numérique (CNC) ou au système de surveillance de l'usine via RS485 / MODBUS RTU : les transitoires de chocs allant jusqu’à ±40 g sont capturés au moment où ils se produisent, et le spectre de vibrations qui signale une rupture d’outil est enregistré avant même que l’outil ne cède.
Pourquoi la structure réagit avant le contrôleur ?
Une collision de broche peut endommager irrémédiablement une pièce, un outil et parfois la broche elle-même — or, le système de protection de la machine ne réagit qu’après le contact. Une collision génère une onde de choc dans la pièce moulée bien avant que le courant d’entraînement ou la boucle de position ne réagisse. Un capteur monté à la source détecte le transitoire d’impact généré par un choc, tandis que ce même canal triaxial capte la fréquence de passage des dents et la signature de vibration d’un outil usé. Un seul capteur assure deux fonctions de protection — sans nécessiter de bus propriétaire.
La vérité sur les vibrations au point de coupe
Détection des chocs et collisions de la broche — enregistre le transitoire d’impact dès son entrée dans la structure, fournissant au contrôleur ou à un automate de sécurité un signal de déclenchement avant que davantage de matière ne soit coupée, ainsi qu’un enregistrement des pics pour l’analyse a posteriori.
Surveillance de l’usure et de la rupture des outils — fréquence de passage des dents et tendance de l’amplitude des vibrations à l’intérieur de la même bande de 500 Hz ; une tendance à la hausse signale un outil qui s’émousse, un saut brusque indique qu’il est cassé.
État des roulements de broche et du réducteur — les fréquences des défauts de roulements et les harmoniques d’engrènement sont comparées à une référence établie lors de la mise en service, sur des machines fonctionnant 24 heures sur 24.
Déploiement à l’échelle de l’usine — de nombreuses machines partagent une même chaîne RS485 / MODBUS et un même format de journal ; lorsque le réseau de surveillance est basé sur IP, le GHA360 ajoute un canal triaxial Ethernet pour la même mesure.
Caractéristiques techniques principales
Axes de mesure : X / Y / Z (triaxial)
Plage : ±2 / ±4 / ±8 / ±10 / ±20 / ±40 g
Résolution à 1 Hz : < 1 mg
Bande passante (3 dB) : 500 Hz
Densité de bruit : 21 µg/√Hz (version ±2 g)
Fréquence de sortie : réglable de 5 à 1 000 Hz
Interface : RS232 / RS485 / TTL · MODBUS RTU
Alimentation : 9–36 V CC · < 60 mA à 12 V
Protection : IP67, aluminium de qualité aérospatiale · socle magnétique
Boîtier / poids : 34,2 × 34,2 × 38,5 mm · ≤ 68 g
Doté d’une base magnétique, d’une mise en réseau multipoint RS485 / MODBUS et d’une plage de mesure configurable jusqu’à ±40 g, le GKG392 offre aux constructeurs de machines et aux exploitants d’installations un capteur unique à interface standard, à la fois pour la protection contre les collisions et pour la maintenance des outils en fonction de leur état.