Voir la traduction automatique
Ceci est une traduction automatique. Pour voir le texte original en anglais cliquez ici
#Tendances produits
{{{sourceTextContent.title}}}
Surveillance de l'assiette des navires : amélioration de la précision des mesures dynamiques grâce au capteur d'inclinaison HDA446T avec bus CAN
{{{sourceTextContent.subTitle}}}
Une mesure fiable de l'assiette pour les équipements maritimes !
{{{sourceTextContent.description}}}
Mesure fiable du roulis, du tangage et de l'azimut pour les applications maritimes
Lors de l'exploitation d'un navire, les mouvements continus, les vagues, les vibrations mécaniques et les variations d'accélération peuvent compliquer la mesure de l'assiette. Pour les fabricants d'équipements maritimes et les intégrateurs de systèmes, il est essentiel d'obtenir des données fiables en temps réel sur l'assiette du navire afin de surveiller l'orientation des équipements et d'assurer le bon fonctionnement des systèmes de contrôle maritimes.
Une approche conventionnelle de mesure statique de l'inclinaison peut ne pas répondre de manière adéquate aux défis de mesure associés aux plates-formes en mouvement et soumises à des vibrations. Dans ces applications, les ingénieurs ont besoin d’un capteur capable de mesurer l’assiette aussi bien dans des conditions dynamiques que statiques, tout en compensant les interférences liées au mouvement.
Le capteur d’inclinaison dynamique MEMS numérique HDA446T avec sortie bus CAN est conçu pour ces environnements de mesure exigeants. Grâce à l’intégration de capteurs d’accélération, de gyroscopes et d’un algorithme de filtre de Kalman, le HDA446T fournit des mesures en temps réel du roulis, du tangage et de l’azimut pour les supports en mouvement, notamment les équipements maritimes et les applications à bord des navires.
1. Relever les défis de la mesure d’attitude en milieu maritime
Les navires et les équipements embarqués sont fréquemment exposés à des conditions de mouvement changeantes. Le roulis, le tangage, les vibrations et l’accélération peuvent introduire des interférences dans la mesure d’attitude.
Ces conditions posent plusieurs défis pratiques aux ingénieurs :
Mouvement continu du navire : le capteur doit mesurer l’attitude pendant que le support est en mouvement, et non pas uniquement à l’arrêt.
Interférences dues à l’accélération : les changements de mouvement et l’accélération centrifuge peuvent affecter les résultats de mesure.
Environnements soumis à des vibrations : les équipements embarqués peuvent fonctionner dans des conditions de vibrations continues et de perturbations externes.
Intégration système : les fabricants d’équipements maritimes ont besoin d’interfaces de communication compatibles pour connecter les appareils de mesure aux systèmes de contrôle et de surveillance.
Le HDA446T relève ces défis de mesure grâce à son architecture intégrée de mesure dynamique et statique.
2. Mesure dynamique de l’attitude grâce à la technologie de fusion de capteurs
Le HDA446T intègre des capteurs d’accélération et des gyroscopes de haute précision et utilise un algorithme de filtre de Kalman pour traiter les données de mouvement.
Cette configuration permet la mesure en temps réel de trois paramètres d’attitude :
Angle de roulis : mesure la rotation autour de l’axe longitudinal.
Angle de tangage : mesure l’inclinaison vers l’avant et vers l’arrière du support.
Angle d’azimut : fournit des informations d’orientation liées au cap.
Le capteur intègre également une compensation de la non-linéarité, du couplage orthogonal, de la dérive thermique et de l’accélération centrifuge.
En compensant l’accélération centrifuge et d’autres interférences liées au mouvement, le HDA446T contribue à réduire les erreurs de mesure associées aux conditions de fonctionnement dynamiques.
Sa capacité de mesure bimode prend en charge à la fois les applications dynamiques et statiques, ce qui le rend adapté aux équipements maritimes soumis à des mouvements et des vibrations variables.
3. Communication par bus CAN pour l’intégration dans les équipements maritimes
La compatibilité de communication est un critère important lors du choix d’un capteur d’attitude pour les applications maritimes.
Le HDA446T prend en charge les modes de sortie CAN2.0A et CAN2.0B en option, offrant ainsi des options de communication pour l’intégration dans des équipements maritimes et des systèmes de contrôle compatibles.
Pour les fabricants d’équipements maritimes et les intégrateurs de systèmes, la communication par bus CAN offre une option d’interface permettant d’intégrer les données de mesure d’attitude dans leur architecture système existante.
Le principe de mesure sans contact simplifie également les exigences d’installation. Le capteur ne nécessite pas la mise en place de deux surfaces présentant des variations relatives pour mesurer l’inclinaison.
4. Conçu pour les conditions d’exploitation maritimes exigeantes
Les équipements maritimes peuvent être soumis à d’importantes variations de température, à des vibrations, à des chocs et à d’autres contraintes environnementales.
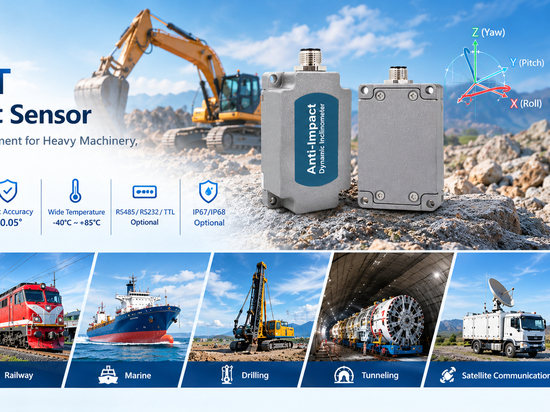
Le HDA446T est conçu pour fonctionner dans des conditions industrielles exigeantes, avec les caractéristiques techniques suivantes :
Plage de mesure du roulis : ±180°
Plage de mesure du tangage : ±90°
Plage de mesure de l’azimut : ±180°
Précision dynamique du roulis et du tangage : ±0,1°
Précision statique du roulis et du tangage : ±0,05°
Tension de fonctionnement : 9–36 V CC
Température de fonctionnement : -40 °C à +85 °C
Communication : CAN2.0A / CAN2.0B en option
Indice de protection : IP67 / IP68 en option
Sa large plage de températures de fonctionnement, son indice de protection IP67/IP68 en option et sa résistance aux interférences électromagnétiques externes en font un capteur adapté à l’intégration dans des équipements industriels et maritimes exigeants.
5. Applications maritimes du HDA446T
Le HDA446T peut être envisagé pour diverses applications de mesure sur des équipements maritimes et offshore, notamment :
Surveillance de l’assiette et de l’inclinaison des navires
Mesure de l’orientation des équipements maritimes
Surveillance de l’inclinaison des équipements embarqués
Mesure de l’assiette des machines marines
Détection de l’assiette des véhicules de communication par satellite
Intégration de systèmes maritimes nécessitant la mesure dynamique du roulis et du tangage
Pour les applications impliquant le mouvement des navires et les vibrations des équipements embarqués, le capteur fournit des données d’assiette en temps réel afin de répondre aux exigences de surveillance et de mesure des équipements.
6. Comment choisir un capteur d’inclinaison dynamique pour les applications maritimes
Lorsqu’ils évaluent un capteur d’inclinaison dynamique destiné à des équipements maritimes, les ingénieurs doivent tenir compte de plusieurs facteurs importants :
Plage de mesure : vérifier que les plages de roulis, de tangage et d’azimut répondent aux exigences de l’application.
Précision dynamique : vérifier la précision de mesure dynamique spécifiée, en particulier lorsque l’équipement fonctionne en mouvement ou en présence de vibrations.
Compensation des mouvements : évaluez si le capteur intègre une compensation de l’accélération centrifuge, de la dérive thermique et d’autres sources d’interférence de mesure.
Interface de communication : vérifiez la compatibilité avec l’architecture de communication de l’équipement, y compris les normes CAN2.0A ou CAN2.0B si nécessaire.
Exigences environnementales : Vérifiez la température de fonctionnement et l’indice de protection IP requis avant de sélectionner la configuration appropriée.
Le HDA446T combine la technologie MEMS d’accélération et de gyroscopie, le filtrage de Kalman, des modes de mesure dynamiques et statiques, ainsi qu’une communication par bus CAN en option, le tout au sein d’une seule solution de mesure d’attitude.
Conclusion : une solution de mesure dynamique de l’inclinaison pour les équipements maritimes
La précision de la mesure d’attitude dans des conditions de mouvement et de vibration reste un facteur important à prendre en compte dans le développement d’équipements maritimes et l’intégration de systèmes.
Avec une plage de roulis de ±180°, une plage de tangage de ±90°, une précision dynamique de roulis et de tangage de ±0,1° et une communication CAN 2.0A/CAN 2.0B en option, le HDA446T offre une solution de mesure pour les applications maritimes nécessitant une surveillance en temps réel de l’attitude.
Pour les fabricants d’équipements maritimes, les intégrateurs de systèmes navals et les ingénieurs en automatisation industrielle, le HDA446T constitue une option pratique pour intégrer la mesure dynamique de l’assiette dans les équipements maritimes.
Vous recherchez un capteur d’inclinaison dynamique à bus CAN pour vos équipements maritimes ? Contactez-nous pour discuter de vos besoins en matière de mesure du roulis, du tangage et de l’azimut, de l’interface de communication et des conditions d’installation.