Voir la traduction automatique
Ceci est une traduction automatique. Pour voir le texte original en anglais cliquez ici
#Tendances produits
{{{sourceTextContent.title}}}
Comparaison des systèmes de mouvement linéaire multiaxiaux
{{{sourceTextContent.subTitle}}}
Tables motorisées XY, plateaux de positionnement XYZ et systèmes à portique
{{{sourceTextContent.description}}}
Il existe de nombreuses façons de concevoir des systèmes linéaires permettant un déplacement dans les directions X, Y et/ou Z — également appelées coordonnées cartésiennes. La terminologie industrielle utilisée pour désigner ces systèmes dépend de la manière dont les axes sont assemblés, de l’emplacement de la charge et (dans une certaine mesure) du type d’utilisation pour lequel le système a été conçu. Dans de nombreuses applications industrielles, les robots cartésiens et de type portique sont très répandus… mais dans les applications de précision, les tables XY constituent souvent le meilleur choix en raison de leur structure compacte et rigide, ainsi que de leurs très grandes précisions de déplacement et de positionnement.
Les systèmes cartésiens se composent de deux ou trois axes : X-Y, X-Z ou X-Y-Z. Ils intègrent souvent un effecteur terminal doté d’une composante rotative pour orienter la charge ou la pièce à usiner, mais ils assurent toujours un mouvement linéaire dans au moins deux des trois coordonnées cartésiennes.
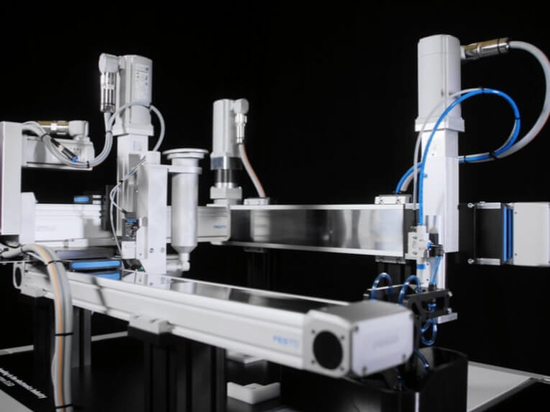
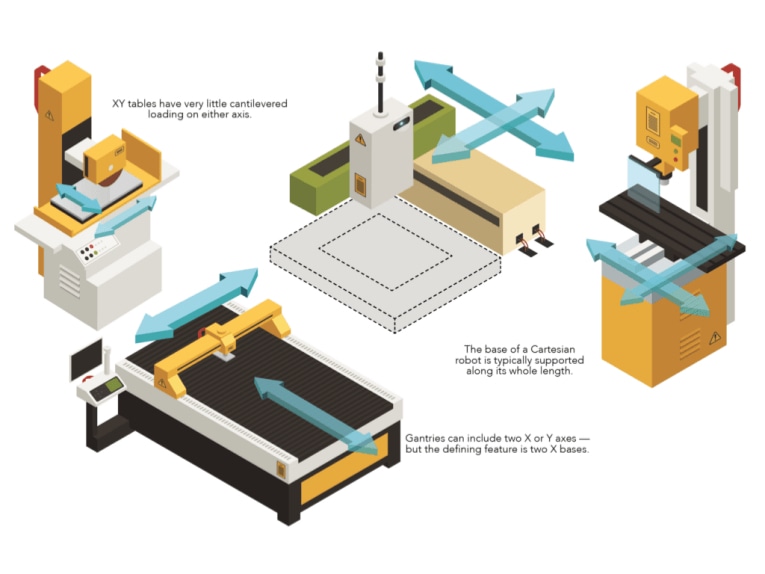
Les systèmes cartésiens peuvent comporter deux axes (X et Y) ou trois axes (X, Y et Z). Lorsqu’un système cartésien est utilisé, la charge est généralement en porte-à-faux par rapport à l’axe le plus extérieur (Y ou Z). Par exemple, dans un portique X-Y, la charge est montée sur l’axe Y, soit à l’extrémité de l’axe, soit à une certaine distance de celui-ci… ce qui crée un bras de levier sur l’axe Y. Cela peut limiter la capacité de charge, en particulier lorsque l’axe le plus extérieur présente une course très longue, ce qui génère un moment important sur les axes inférieurs de support. Ces systèmes sont utilisés dans un large éventail d’applications, avec des courses maximales sur chaque axe généralement inférieures ou égales à un mètre. Parmi les applications les plus courantes, on peut citer la manutention « pick-and-place », la distribution et l’assemblage.
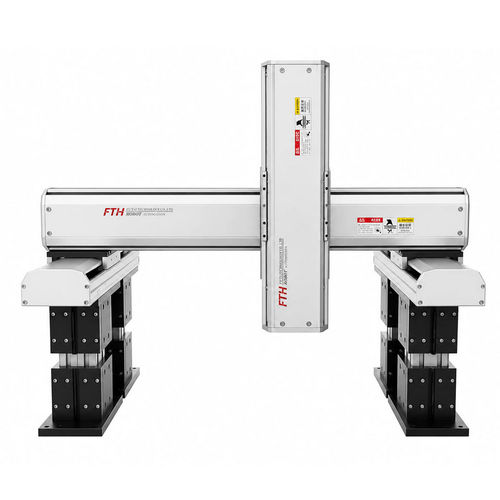
Pour remédier au problème des axes extérieurs exerçant une charge de moment sur les axes intérieurs, les systèmes à portique utilisent deux axes X et, dans certains cas, deux axes Y et deux axes Z. Les portiques comportent presque toujours trois axes : X, Y et Z. La charge d’un système à portique se situe dans l’empreinte au sol du portique, et celui-ci est monté au-dessus de la zone de travail. Cependant, pour les pièces qui ne peuvent pas être manipulées par le haut, les portiques peuvent être configurés pour fonctionner par le bas.
Les systèmes à portique sont utilisés dans des applications nécessitant de longues courses (supérieures à un mètre) et peuvent transporter des charges très lourdes qui ne se prêtent pas à une conception en porte-à-faux. L’une des utilisations les plus courantes des systèmes à portique est le transport aérien, comme le déplacement de grands composants automobiles d’un poste à un autre dans une opération d’assemblage.
Les tables XY s’apparentent aux systèmes cartésiens XY en ce sens qu’elles comportent deux axes (X et Y, comme leur nom l’indique) superposés, et présentent généralement des courses d’un mètre ou moins. Mais la différence essentielle entre les systèmes cartésiens XY et les tables XY réside dans la manière dont la charge est positionnée. Au lieu d’être en porte-à-faux, comme dans un système cartésien, la charge sur une table XY est presque toujours centrée sur l’axe Y, sans que la charge ne génère de moment significatif sur cet axe.
C’est là que le principe de fonctionnement du système permet de distinguer les différents types de systèmes multiaxiaux. Les tables XY ne fonctionnent généralement que dans leur propre empreinte au sol, ce qui signifie que la charge ne dépasse pas l’axe Y. Elles sont donc particulièrement adaptées aux applications où une charge doit être positionnée dans le plan horizontal (X-Y). Un exemple typique est celui d’une plaquette de semi-conducteur positionnée pour une inspection, ou d’une pièce positionnée en vue d’une opération d’usinage. Les modèles dits « à châssis ouvert » ou « à ouverture libre » présentent une ouverture dégagée au centre de la table. Cela permet de les utiliser dans des applications où la lumière ou des objets doivent passer à travers, comme les applications d’inspection rétroéclairées et les processus d’insertion.
Les tables XY étant principalement utilisées pour des applications de très haute précision, les glissières à rouleaux croisés constituent le choix privilégié, car elles assurent un déplacement extrêmement fluide et régulier. Les mécanismes d’entraînement sont généralement des vis à billes ou des moteurs linéaires, bien que les vis sans fin à pas très fin soient également courantes.
L’axe de base (X) d’un robot cartésien est généralement supporté sur toute sa longueur, tandis que l’axe Y ou Z est en porte-à-faux. Une configuration en portique peut inclure deux axes Y et/ou deux axes Z, pour une capacité de charge et une rigidité accrues, mais la caractéristique déterminante d’un robot à portique réside dans ses deux axes de base (X). Contrairement aux systèmes cartésiens, qui présentent des charges en porte-à-faux importantes, les tables XY ne subissent qu’une charge en porte-à-faux très faible sur chacun des deux axes.
Le cas particulier des platines
Les platines de positionnement et les tables rotatives sont à l’avant-garde de la transition vers des conceptions intégrées dans les applications de mouvement. Il suffit de considérer comment les applications de fibre optique, de test et de mesure, ainsi que celles liées aux semi-conducteurs, telles que les installations d’assemblage, utilisent toutes des platines et tables de précision pour améliorer le débit et la qualité. Plus précisément, la fabrication d’écrans plats a stimulé le développement de formats de platines de mouvement toujours plus grands, dotés d’un entraînement par moteur linéaire et d’un support de charge à paliers à air. Par ailleurs, les platines à entraînement par courroie répondent au besoin de courses longues tout en évitant les difficultés liées aux vis à billes et le coût des moteurs linéaires.
La fabrication additive est un autre secteur en pleine croissance qui utilise des platines de positionnement. Dans ce domaine, l’amélioration constante des matériaux et des techniques de stratification exige de nouvelles platines à tous les niveaux de performance. De nombreuses machines de base destinées aux makers utilisent des platines dotées d’axes à entraînement par courroie synchrone. Les applications plus exigeantes (telles que la recherche et le prototypage, le secteur médical et la fabrication en petites séries) utilisent couramment des plateaux de positionnement équipés de vis à billes motorisées pour coordonner les mouvements. De la même manière, les applications médicales et de recherche en sciences de la vie ont recours à des plateaux ultraprécis offrant des profils de mouvement dont la réalisation était impossible il y a encore une décennie. Dans ce domaine, les piézomoteurs, les supports linéaires miniatures et les actionneurs tandem à réglage grossier et fin constituent des options de plus en plus courantes.
Les platines de positionnement préfabriquées dominent le secteur de l’emballage, car cette industrie oblige souvent les intégrateurs à respecter des délais de conception qui empêchent la conception et la mise en place en interne de fonctions multiaxiales. De même, l’industrie des machines-outils recourt de plus en plus à des platines de positionnement sur mesure, par exemple dans les machines de découpe laser et autres équipements similaires. Ces platines, ainsi que celles destinées aux applications CNC, sont de plus en plus adaptées à des tâches de mouvement spécifiques. Cela leur permet de répondre à des paramètres dynamiques à moindre coût et sans avoir à reformater ou à réaménager des configurations standard. Cette nouvelle approche est rendue possible par la multiplication des outils logiciels qui permettent aux équipementiers et aux utilisateurs finaux de manipuler les premières itérations de conception au sein d’environnements virtuels comportant des modèles précis des composants réels des tables.
L’assemblage est un cas à part. Dans ce domaine, les platines cartésiennes semi-personnalisées excellent pour les opérations de « pick-and-place » et d’inspection par vision industrielle. Ces configurations font généralement appel à des moteurs rotatifs traditionnels associés à des dispositifs de conversion rotatif-linéaire (vis à billes, par exemple) et à des contrôleurs qui compensent la dynamique du système afin d’atteindre une précision de l’ordre de quelques micromètres, voire mieux.
Les applications automobiles varient considérablement. Par exemple, l’envergure des tâches liées à la tôlerie et à l’assemblage de carrosseries présente des défis uniques auxquels, dans certains cas, seules les platines suspendues (ou celles équipées de systèmes à crémaillère et pignon) peuvent répondre. À l’opposé, les platines qui supportent des instruments d’inspection destinés à détecter les caractéristiques des pièces à l’échelle nanométrique prennent souvent la forme d’ensembles d’axes à entraînement direct pilotés par un contrôleur de précision capable de corriger même les fluctuations environnementales.